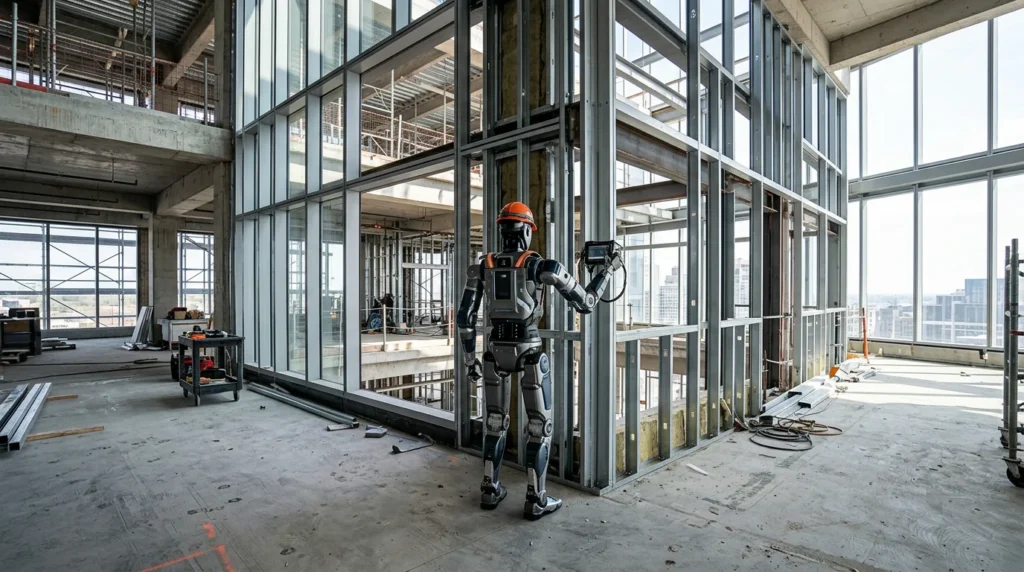
清水建設は2026年10月16日、建設業向けヒューマノイドAIロボットを開発する米スタートアップのNoble Machinesへの出資を完了したと発表した。2026年内にBIM/CIMデータを連携させた仮想空間シミュレーションを開始し、2027年春からは実際の施工現場で資機材搬送や巡回作業の実機検証を進める計画だ。
BIM/CIM連携による人型ロボット開発と実証計画の全容
清水建設は、米シリコンバレーのNoble Machines(ノーブル・マシーンズ)が持つロボティクス技術と、自社の施工ノウハウおよび3次元設計データを融合させる共同開発に着手した。対象となるのは、Noble Machinesが手掛ける過酷環境向けヒューマノイドAIロボット「MOBY(モビー)」シリーズ、制御OS、操作アプリケーションである。
Noble Machinesは2024年5月に設立された企業で、Apple、SpaceX、NASAの人型ロボット「Valkyrie」開発に携わったエンジニアらが参画している。建設現場のような非定型で過酷な環境を想定したハードウェア構造と、複数タスクに対応する汎用AIソフトウェアの開発力を併せ持つ。
清水建設はこれまで蓄積してきたBIM/CIMデータをNoble Machinesの制御基盤へ接続し、仮想空間上での歩行・作業シミュレーションと実現場での実証実験を一体化して開発期間を短縮する。
| 項目 | 詳細内容 |
|---|---|
| 出資先企業 | Noble Machines Inc.(米国カリフォルニア州サニーベール、代表:Wei Ding) |
| 対象ハードウェア | 建設特化型ヒューマノイドAIロボット「MOBY」シリーズ |
| 開発・検証フェーズ(2026年中) | BIM/CIMデータを活用した仮想空間上での歩行・資機材搬送・巡回シミュレーション |
| 現場実証フェーズ(2027年春〜) | 実際の建設現場における実機を用いた資機材搬送、移動、巡回の実証検証 |
| 主な協業領域 | ロボット制御OS・操作アプリへの現場ノウハウ反映、3次元データ連携基盤の確立 |
開発タイムラインと清水建設の実証実験の推移
清水建設は2026年に入り、フィジカルAI(物理空間の因果関係を認識・自律行動するAI)を組み込んだ人型ロボットの現場適用を段階的に進めてきた。2024年4月に適用された建設業の時間外労働上限規制(年720時間等)や、国土交通省が推し進める「i-Construction 2.0」(2040年度までに現場作業員の3割省人化を目指す施策)を背景に、実用化のスケジュールは具体化している。
| 年月 | 出来事・実証内容 |
|---|---|
| 2024年5月 | Wei Ding氏らが米国でNoble Machines社を設立 |
| 2026年3月 | Noble Machines社が過酷環境向け人型ロボット「MOBY」を発表 |
| 2026年7月 | 清水建設が施工中の「Torch Tower」現場で秒速約1.0mの自律歩行巡回実証を実施 |
| 2026年8月 | 清水建設がNVIDIA「Isaac Sim」を活用した行動学習研究開発基盤の構築を公表 |
| 2026年10月 | 清水建設がNoble Machines社への出資完了を発表、共同開発を本格始動 |
| 2027年春(予定) | 建設現場にて実機「MOBY」を用いた資機材搬送・移動巡回検証を開始 |
清水建設技術研究所の五十嵐俊介グループ長は、単独企業による機体開発にとどまらず、安全基準や学習データ基盤を産業全体で整える必要性を公表インタビュー等で指摘している。Noble MachinesのCEOであるWei Ding氏も、過酷な作業から人間を解放し生産性を増幅するシステムの構築を掲げており、両社のリソースを投じて現場投入のハードルをクリアする構えだ。
参考記事: 清水建設が米新興とフィジカルAI人型ロボ開発|仮設階段移動や工具作業を自律化
建設業界の主要プレイヤーに及ぼす影響
ヒューマノイドAIロボットが実際の施工現場へ導入される動きは、元請けゼネコンから技能労働者、ソフトウェアベンダーに至るまで作業プロセスの再編を促す。
ゼネコン(元請け):施工管理とロボット稼働のハイブリッド運用
ゼネコン各社にとっては、人間とロボットが混在する施工現場の安全管理と工程計画の策定が現実的な検討課題となる。厚生労働省の統計によると、建設・採掘従事者の有効求人倍率は4.81倍(2025年5月時点)と全産業平均を大きく上回っており、現場の頭数そのものを確保できない事態が常態化している。
二足歩行ロボットが資機材搬送や夜間・休日の現場巡回を担えるようになれば、限られた現場管理者でも工程の遅延を防ぎやすくなる。従来の専用施工機と異なり、人間向けに作られた仮設階段や狭小通路をそのまま通過できるため、ロボット専用の導線設計や大がかりな付帯設備を不要にする施工計画の策定が進む。
職人・技能労働者:資機材運搬の負荷軽減と専門施工への専念
専門工事業者の職人にとって、現場作業における肉体負荷の低減に直結する。国土交通省のデータによると、建設業就業者の約36%を55歳以上が占める一方、29歳以下は約12%にとどまる。高齢技能者が重量物を長距離運搬する作業は身体的消耗が大きく、労働災害のリスク要因となってきた。
資機材の荷揚げや水平搬送を「MOBY」などの汎用ロボットが代替することで、職人は型枠組立、配筋、内装仕上げといった専門技能を要する加工作業へ作業時間を集中できるようになる。身体的負担の軽減は、若年入職者の定着率向上や離職防止の面でも直接的な効果を持つ。
参考記事: 清水建設、55歳以上37%の建設現場へ人型ロボ協調基盤を提唱
BIM・施工管理SaaSベンダー:設計モデルから「ロボット制御インフラ」への拡張
BIM/CIMや施工管理SaaSを提供するソフトウェア企業には、データ連携の用途拡大が求められる。これまでBIMデータは設計照査や干渉チェック、積算業務に主眼が置かれていたが、本件のように仮想空間でロボットを歩行訓練させるデジタルツイン環境の入力データとしての役割が加わる。
ロボットへ正確な移動ルートや障害物位置を指示するためには、BIMデータのLOD(詳細度)向上と、現況点群データとの差分配信が欠かせない。BIMデータを現場ロボットの行動計画へ自動変換するAPI連携や制御プラグインの需要が、SaaS市場において立ち上がることになる。
参考記事: 建設RX・施工ロボットとは?設立背景や主要技術・現場での活用メリットを解説
ConShiftの視点:単能機から「BIM直結型ヒューマノイド」へのパラダイム転換
本件の出資と共同開発は、これまでの建設ロボット導入における最大のボトルネックを解消する動きとして位置付けられる。従来の現場自動化は、鉄筋結束機や自動搬送台車(AGV)など工種ごとの「単能型ロボット」が主流だった。しかし、単能機は段差や仮設足場を自力で乗り越えられず、治具の設置や搬入の手間が省人化効果を相殺する構造的課題を抱えていた。
清水建設がNoble Machinesの「MOBY」を選定し、自社のBIM/CIMデータと直結させるアプローチは、現場インフラを改修せずに多工種へ対応する汎用プラットフォームへの転換を意味する。人間用の通路や電動工具をそのまま使えるヒューマノイドであれば、段取り工数を最小化しつつ夜間・休日の無人搬送オペレーションを実現できる。
今後は機体単体の性能だけでなく、点群データやBIMモデルからロボットへの作業指示をどれだけ迅速に生成できるかという「現場OS」の完成度が各ゼネコンの競争力を左右する。
まとめ
清水建設による米Noble Machinesへの出資と2027年春の実機検証開始は、建設ロボットの実用化が実験室を出て実際の現場運用フェーズへ移行したことを示している。
施工管理関係者や現場リーダーが明日から意識すべき点は以下の通りである。
- 施工計画における搬送ルートや資機材置き場のデータを、3次元(BIM/CIM)で正確にデジタル化・更新しておく運用体制を整える
- 自社現場の中で「移動・巡回」「資機材の横持ち」といった非加工作業にかかる工数を切り分け、将来的なロボット代替候補として定量把握しておく
出典: 清水建設:ニュースリリース