国土交通省は2026年9月4日、インフラ・建設分野におけるAI実装を推進するため、「国土交通省インフラ分野のAI実装に向けた取組方針」および「建設分野におけるフィジカルAI戦略」の中間とりまとめを公表した。2024年4月に策定された「i-Construction 2.0」の現場省人化「少なくとも3割」の目標達成に向け、暗黙知をデータ化するバーティカルAIと重機・ロボットを物理空間で自律制御するフィジカルAIの実装枠組みが示された。
インフラAI取組方針とフィジカルAI戦略の全体像
今回公表された施策体系は、行政の環境整備を担う「国土交通省インフラ分野のAI実装に向けた取組方針」と、施工現場へのロボティクス・自律施工導入を推進する「建設分野におけるフィジカルAI戦略(中間とりまとめ)」の2本柱で構成されている。2026年8月26日に開催された第13回「インフラ分野のDX推進本部」において策定された内容を基点としており、政府が2025年12月23日に閣議決定し2026年7月に改定した「人工知能基本計画(第2期)」および2026年3月策定の「AIロボティクス戦略」に直結する施策である。
施策策定に至る時系列と政策的背景
インフラ分野における自動化・省人化施策は、2016年度の「i-Construction」導入から段階的に進展してきた。2024年の「i-Construction 2.0」策定を経て、2026年に入り産学官のワーキンググループ(WG)設置やピッチイベントの開催など、現場実装へ向けた動きが加速している。
| 年月日 | 出来事・施策の推移 | 主な内容と政策的位置づけ |
|---|---|---|
| 2020年 | インフラ分野のDX推進本部設置 | 技監を本部長とし、国土交通省全体のDX推進体制を確立 |
| 2024年4月 | i-Construction 2.0策定 | 2040年度までに現場作業員の「少なくとも3割省人化(生産性1.5倍向上)」を目標設定 |
| 2025年12月23日 | 人工知能基本計画を閣議決定 | 暗黙知を活用するバーティカルAIと現実空間で動くフィジカルAIの促進を明記 |
| 2026年2月18日 | フィジカルAI活用推進WG設置 | ICT導入協議会の下に産学官WGを設置し、技術課題の整理を開始 |
| 2026年3月 | 政府「AIロボティクス戦略」策定 | 建設・土木分野をAIロボティクス社会実装の重点分野に指定(5月一部変更) |
| 2026年7月 | AI基本計画(第2期)閣議決定 | AIの先にある産業変革を見据えた国家戦略を改定 |
| 2026年8月26日 | 第13回DX推進本部にて方針決定 | インフラAI取組方針およびフィジカルAI戦略(中間とりまとめ)を策定 |
| 2026年9月4日 | 国交省が両方針・戦略を公式発表 | 産学官共同体の新設と技術仕様書案(JSON-LD形式)の先行公開 |
参考記事: i-Constructionとは?建設DXを推進する3つの柱と導入のメリットをわかりやすく解説
フィジカルAIが対象とする重点8分野
国土交通省が公表した「建設分野におけるフィジカルAI戦略」では、早期の社会実装を進める対象として以下の重点8分野が明記されている。現場作業の自動化から維持管理、災害対応まで広範な領域が網羅されている。
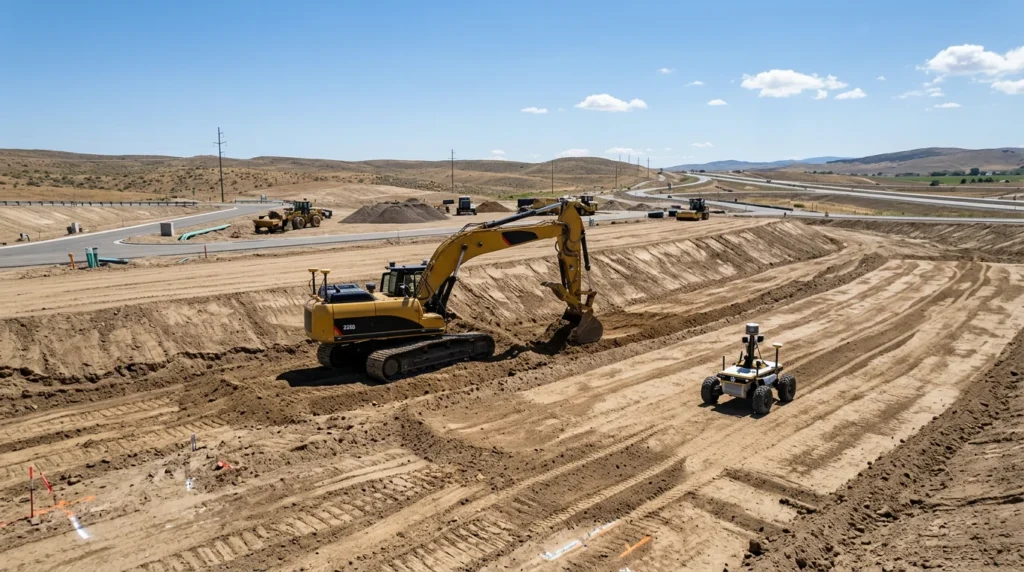
- 機械施工(掘削、運搬、敷き均し、積込み等)
- 人力技能作業(鉄筋、型枠、現場補助等)
- 現場内小運搬
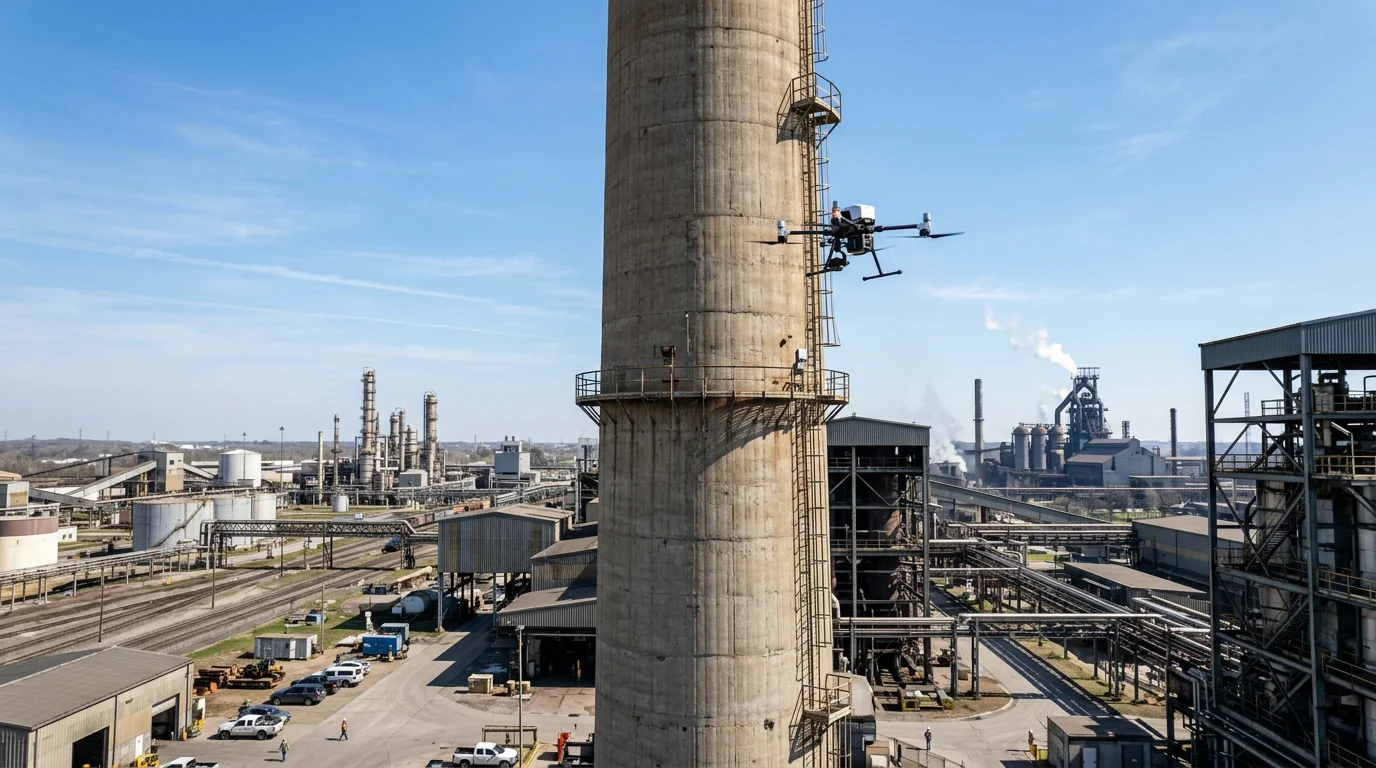
- 構造物点検
- 河川・道路等の巡視・点検
- 除草、除雪、清掃
- 災害調査
- 災害復旧(土砂撤去、整地、道路啓開等)
日本建設業連合会(日建連)の試算によると、2035年度には建設技能労働者が129万人不足すると見込まれており、熟練技能者の大量離職と若手入職者の減少が同時に進行している。本戦略は、従来の人力に頼った施工体制を根本から改め、2030年頃までの短期的な現場実証と、2040年頃を見据えた自律建機・施工ロボットの本格導入という2段階のロードマップで省人化を進める計画である。
参考記事: 国交省フィジカルAI戦略、2040年省人化3割へ産学官で実装加速
仕様書の機械可読化とHuman-in-the-Loopの原則
本方針では、ソフトウェアや重機が仕様書の内容を自動認識できるよう、発注図書・技術基準類のデジタル化が進められている。国土交通省は2026年9月4日の方針公表に合わせ、「土木工事共通仕様書(案)令和8年3月」にJSON-LDを追加した機械可読性の高いHTML形式を先行公表した。これにより、AIが発注基準を直接参照し、施工計画書の整合性確認や検査基準との照合を自律的に支援できる基盤が整えられた。
あわせて直轄工事で活用されている情報共有システム(ASP)に対し、2027年度を目途に対話型AI機能を追加する要件改定が盛り込まれた。将来的には、施工管理データや写真、点群データを規格値と照合する「AI臨場」への展開が目指されている。
一方、現場実装における安全面・法制度面の原則として掲げられたのが「Human-in-the-Loop(人間参加型)」である。建設現場は地形や気象条件、作業員の動線が不規則に変化する非定型環境であるため、AIの自律判断に現場作業を委ね切るのではなく、最終的な判断・意思決定や説明責任は人が担い、AIの挙動を継続的に監視・制御する運用基準が策定される。
参考記事: 国交省が能越道で4機種を1台に集約、盛土ICT自動化施工を全国初公開
建設業界の主要プレイヤーに及ぼす影響
国土交通省が打ち出したインフラAI取組方針とフィジカルAI戦略は、ゼネコン、建機メーカー・レンタル企業、行政・規制当局のそれぞれに対して業務構造の変革を促す。
ゼネコン(元請け):暗黙知の資産化と協調領域への参画
元請けゼネコンにとって、熟練技術者が頭の中に抱えてきた「暗黙知」をいかにデジタルデータとして吸い上げられるかが、自社の施工競争力を直接左右する要因となる。施工手順の判断ロジック、配管や鉄筋の納まり調整、地盤性状に応じた重機操作のノウハウを形式知化し、業界特化型の「バーティカルAI」に学習させることが求められる。
また、自社単独でロボット本体や物理シミュレータをゼロから開発する自前主義は、投下資本の回収(ROI)の観点から限界を迎えている。国土交通省が新設する産学官共同体(コンソーシアム)や業界団体に参画し、安全基準やデータフォーマットといった「協調領域」を共同で整備しながら、自社独自の施工ノウハウをその上で走らせる運用力へと競争の軸足を移す必要がある。
参考記事: 矢作建設が2026年8月にAI共同開発を開始|独自工法の積算効率化へ
建機メーカー・レンタル業者:自律建機のフリート供給と提供モデルの転換
建機メーカー各社は、オペレーター搭乗を前提とした従来型建機の製造から、フィジカルAIを搭載した自律建機や遠隔制御ユニットの開発・量産へリソースをシフトさせる必要がある。特に、重点分野に指定された機械施工(掘削・敷均し・積込み等)において、異メーカー間の重機同士が現場内で干渉せず協調動作するための通信プロトコルや協調制御規格の標準化が不可欠となる。
建機レンタル業者においては、高額な自律建機やセンサー機器を自社資産として管理し、現場ごとの通信環境整備やセンサー校正(キャリブレーション)とセットで提供するサービスモデルの確立が求められる。ゼネコンが自律建機を自社保有することは資産効率上難しいため、レンタルやサブスクリプションを通じた現場への機材供給ネットワークが業界普及の鍵を握る。
参考記事: 建設RX・施工ロボットとは?設立背景や主要技術・現場での活用メリットを解説
行政・規制当局:AI臨場の制度化と人間・ロボット共存基準の策定
発注者である国土交通省および各地方整備局は、AIやロボットの導入を前提とした積算基準や共通仕様書の改定を急ぐ立場にある。多機能ICT建機や自律施工ロボットが現場に投入された際、従来の人力歩掛をベースとした積算体系では適切な予定価格が算出できないため、機械損料や連続施工に対応した新たな基準策定が必要となる。
さらに、労働安全衛生規則をはじめとする既存の安全基準は、重機作業半径内への作業員立ち入り禁止など「人間と機械の空間的分離」を原則としている。自律動作するフィジカルAIや施工ロボットが作業員と同一空間で混在して稼働する現場に対応するため、人間・機械の共存規格や接触防止センサーの型式認証、事故発生時の責任分界点を明確にする法制度のアップデートが行政側の急務となる。
参考記事: 清水建設、55歳以上37%の建設現場へ人型ロボ協調基盤を提唱
ConShiftの視点|「画面の中のDX」から「現実空間を動かすAI」への構造転換
国土交通省がインフラAI取組方針とフィジカルAI戦略を相次いで打ち出した背景には、建設DXの主戦場が「画面上の情報処理・可視化」から「現実空間における物理作業の自律制御」へと不可逆な転換を始めた事実がある。
事務効率化にとどまる「見るDX」の限界
これまでの建設DXは、施工管理アプリによる写真・図面共有、BIM/CIMモデルの3Dビューア閲覧、遠隔臨場カメラの導入など、主に現場の状況をデータ化して「画面上で見る・共有する」ことに主眼が置かれてきた。これらの取り組みは現場代理人や施工管理者の書類作成負担を一定程度軽減したものの、現場で土砂を掘削し、鉄筋を組み、コンクリートを打設する「物理的な施工工数」そのものを削減することには直結しなかった。
2024年4月に策定された「i-Construction 2.0」が掲げる現場省人化「少なくとも3割」という目標を達成するためには、管理業務の効率化だけでは物理的に届かない。土木・建築の施工現場で直接稼働する機械やロボットをAIによって自律化し、人の手による重労働そのものを機械へ置き換える「動かすAI(フィジカルAI)」への移行は、人手不足に直面する建設業における必然的な構造転換である。
参考記事: 【週間サマリー】08/30〜09/06|「見るDX」から「動かすAI」へ、身体性とデータ統合が拓く自律施工の地平
日米AI投資格差250倍と協調領域の経済合理性
「令和8年版 国土交通白書」によると、2019年から2023年までの5年間における民間AI投資額は、米国の約2,860億ドルに対し日本は約11億ドルと、250倍以上の開きが存在する。米巨大テック企業が大規模な計算資源とフリート管理基盤を背景にフィジカルAI領域へ進出する中、日本のゼネコンや建機メーカーが個社単独で基礎的なAIモデルや物理シミュレータをゼロから開発することは、投資対効果の面で極めて困難である。
白書の事業者アンケートにおいても、現場へのAI導入率は約10%、ロボットや自動運転技術は10%未満にとどまり、技術導入を阻む最大要因として「導入・運用コストの高さ」が挙げられている。この巨額の資本格差を克服するためには、安全基準の標準化、熟練工の動作データ共有、デジタルツインシミュレータといった基盤部分を「協調領域」として産学官で共同整備し、開発コストを業界全体で分散させる経済合理性が不可欠である。各社は共通基盤の上で自社固有の施工ノウハウ(競争領域)を磨く水平分業モデルを確立しなければならない。
参考記事: 国土交通白書、民間AI投資は米国の250分の1|現場導入1割の打開策
参考記事: 米アマゾン100万台運用のAI基盤、竹中工務店など3社に見る生存戦略
まとめ:明日から意識すべき3つの実務アクション
国交省のフィジカルAI戦略公表を受け、ゼネコンや工務店の経営層・現場リーダーが明日から取り組むべき実務アクションを整理する。
- 自社現場における熟練工の「判断基準」と「身体動作」の棚卸しに着手する
自社が手掛ける主要工種において、どの工程が単純な物理動作であり、どの工程にベテランの経験則(地盤の硬さの見極め、重機操作の微調整等)が介在しているかを工程表レベルで分解する。将来的なバーティカルAIの学習や自律建機への教示データとして転用できるよう、熟練技能者の作業動線や手元映像、施工判断理由をデジタルログとして記録する社内運用を整える。
- 現場の3次元空間データ(BIM/CIM・点群)の日常的な取得と蓄積を標準化する
フィジカルAIや自律施工ロボットが現場で動作するためには、機体が自己位置や周囲の障害物を認識するための「空間地図データ」が必須となる。日々の土量管理や出来形検測において、ドローン測量、地上型レーザースキャナー、モバイルLiDARなどをルーチン業務として活用し、現場の高精度な3次元データを常時更新・保持できる現場体制を構築する。
- 自前開発主義を見直し、業界コンソーシアムや共通プラットフォームへの参画を検討する
自社単独でソフトウェアやハードウェアを囲い込む投資計画を改め、国土交通省が主導する産学官共同体や「建設RXコンソーシアム」などのオープンな枠組みの情報を収集する。安全基準や共通仕様書(JSON-LD形式)に対応した市販ツールやレンタル重機を柔軟に組み合わせる調達方針を定め、自社のDX投資を現場実装力の強化へ集中させる。
出典: Sustainable Japan
出典: 国土交通省 報道発表資料
出典: 国土交通省 インフラ分野のAI実装に向けた取組方針
出典: 国土交通省 建設分野におけるフィジカルAI戦略(中間とりまとめ)