
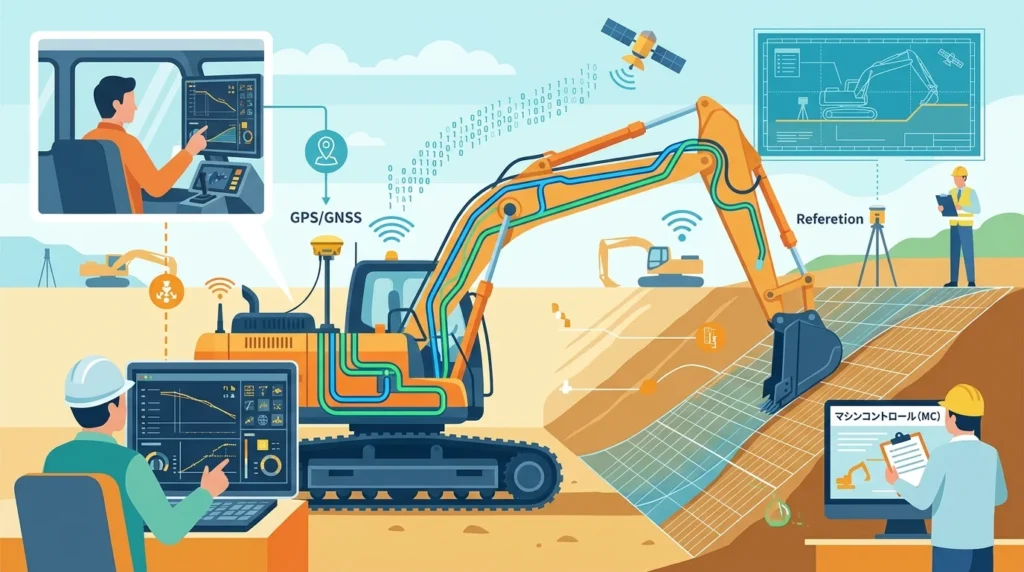
- キーワードの概要:マシンコントロール(MC)とは、3D設計データと位置情報に合わせて重機の油圧をリアルタイムで自動制御し、過掘削を防ぎながら高精度な施工を行う半自動技術です。
- 実務への関わり:丁張り作業や手元作業員による施工高さの計測が不要になるため、現場の安全性向上と省人化を実現します。オペレーターの熟練度に関わらず均一な施工品質を保てます。
- トレンド/将来予測:i-Constructionの推進や深刻な人手不足に対応するため、既存重機に後付けできるレトロフィットキットを含め、土木現場での標準的な施工技術として導入が急速に進んでいます。
マシンコントロール(MC)とマシンガイダンス(MG)を分ける決定的な違いは、油圧の自動制御機構の有無にある。マシンガイダンス(MG)は画面表示やアラーム音で手動操作を補助する案内技術であり、マシンコントロール(MC)は設計データに合わせてバケットやブレードの油圧をリアルタイムで自動制御し、過掘削を物理的に防止する半自動技術である。既存重機への後付け(レトロフィット)を含め、それぞれの特性に応じた施工選択が必要となる。
- マシンコントロール(MC)とマシンガイダンス(MG)の決定的な違い【比較表付き】
- マシンガイダンス(MG):オペレーターの視覚・聴覚を支援する「案内システム」
- マシンコントロール(MC):油圧を自動制御して高精度施工を実現する「半自動システム」
- 2Dと3Dの違い:測量方式(GNSS/TS)と設計データの活用レベル
- 機種別(バックホウ・ブルドーザ等)のMC/MG適用範囲と施工効率化の比較
- バックホウ・ブルドーザにおけるMC/MGの制御範囲と作業スピードの違い
- 丁張り不要化と手元作業員削減がもたらす現場の安全性・施工効率化
- 自社に最適なのはどっち?MCとMGのメリット・デメリット徹底比較
- 導入コスト・維持費と既存重機への後付け(レトロフィット)の選択肢
- 人手不足対策・若手オペレーターの技術補完と施工品質の均一化
- ICT施工(i-Construction)対応に必要な計測技術とデータ連携フロー
- GNSS測量とTS(トータルステーション)の精度・使用環境(上空視界・構造物近傍)の違い
- 3D設計データの作成・取り込みから施工履歴データ化までの実務フロー
- 導入判断・投資対効果(ROI)を高めるための5ステップ選定チェックリスト
- 施工規模・所有機種から最適なシステムを絞り込む「MC/MG選定マトリクス」
- 導入失敗を防ぐ現場環境チェックと事前準備手順
マシンコントロール(MC)とマシンガイダンス(MG)の決定的な違い【比較表付き】
| 比較項目 | マシンガイダンス(MG) | マシンコントロール(MC) |
|---|---|---|
| 操作主体 | オペレーター(手動操作) | オペレーター + システム(半自動) |
| 油圧制御の有無 | なし(音やモニター表示による誘導のみ) | あり(バケットや排土板の動作を自動制御) |
| 施工精度 | オペレーターの習熟度に依存(±30mm〜50mm程度) | システム制御により均一(±10mm〜20mm程度) |
| 導入コスト感 | 比較的低コスト(既存重機へのレトロフィットが容易) | 高額(専用油圧バルブや電子制御機構が必要) |
| 適用作業 | 粗掘削、構造物周りの小規模土工、障害物のある現場 | 大規模土工、法面整形、路盤の敷均し作業 |
マシンガイダンス(MG):オペレーターの視覚・聴覚を支援する「案内システム」
マシンガイダンス(MG)は、トータルステーションやGNSSから取得した建機の位置情報と3次元設計データを照合し、設計面と刃先の位置関係をキャビンのモニターやアラーム音でオペレーターに伝えるシステムである。情報提供に特化しており、実際のレバー操作は100%オペレーターの手動で行う。
従来、深さ2mのトレンチ掘削では手作業による丁張り設置や頻繁な手計測(検測)が不可欠であった。MGを導入すると、運転席のモニター数値と電子音だけで残り掘削量をミリ単位で把握できる。補助作業員と重機の接触リスクを絶ち、工期を短縮する効果がある。後付けのレトロフィットキットを利用すれば、既存重機にセンサーとモニターを追加するだけで改修が可能となる。
マシンコントロール(MC):油圧を自動制御して高精度施工を実現する「半自動システム」
マシンコントロール(MC)は、MGの案内機能に加え、建機の油圧バルブを直接操作してバケットやアーム、排土板の動きを自動制御する技術である。オペレーターがアームを引き寄せる基本動作を行うだけで、システムが目標設計面を正確に自動追従し、過掘削を物理的に抑え込む。
この半自動システムは、高度な技能を要する法面整形や路盤工で効果を発揮する。経験浅いオペレーターでも誤差±10mm〜20mm精度の仕上がりを確保可能だ。専用バルブやコントローラー組み込みに伴い初期投資は大きくなるが、手戻り工程が削減されるため大規模土工での回収効率は高い。
2Dと3Dの違い:測量方式(GNSS/TS)と設計データの活用レベル
システム選定におけるもう一つの軸が「2D仕様」と「3D仕様」の区別である。2D仕様(2D-MG / 2D-MC)は、レーザー照射器や機体センサーで基準点からの「高さ・勾配」のみを計測する。3次元設計データ作成が不要なため、数日規模の小規模な道路修繕や床掘り工事に適している。
一方、3D仕様(3D-MG / 3D-MC)は、GNSSや自動追尾型トータルステーション(TS)で緯度・経度・標高の3次元位置情報をリアルタイム取得する。CAD等の3次元設計データを直接読み込ませることで、複雑な曲面や広大な造成地でも丁張りなしで施工できる。上空が開けた広場ではGNSS、橋脚下や山間部など電波遮蔽エリアではトータルステーションを使用する等、現場環境に応じた使い分けが求められる。
機種別(バックホウ・ブルドーザ等)のMC/MG適用範囲と施工効率化の比較
| 重機種別 | 主な制御対象 | MC(自動制御)の動作と特長 | MG(ガイダンス)の動作と特長 |
|---|---|---|---|
| バックホウ | バケット刃先・アーム | 設計面に沿ってバケット刃先が動くよう油圧を自動制御。掘りすぎを防ぎ、半自動で仕上げ可能。 | 3次元設計データと刃先の誤差を画面や音で提示。オペレーターが手動で微調整して施工。 |
| ブルドーザ | ブレード(排土板) | 走行に合わせてブレードの高さを3D-MCで自動昇降。目標高さを保ちながら一気に敷均しを実施。 | 現在地と目標高さの差分をモニター表示。オペレーターが手動レバーで排土板の切り下げ・上げを操作。 |
| モータグレーダ | ブレード(角度・高さ) | ブレードの高さやチルト角度を精密に自動制御。路床・路盤の高精度な仕上げ整形に最適。 | 設定高さとの差分をガイド。微調整はオペレーターの手動操作に依存するため熟練度が必要。 |
バックホウ・ブルドーザにおけるMC/MGの制御範囲と作業スピードの違い
バックホウにおいて、MG作業はオペレーターがモニターの残りセンチ数値を注視しながら手動でブーム・アーム・バケットを微調整するため、神経の消耗が大きい。対してMC(半自動制御)は、レバーを引き寄せるだけでバケット刃先が設計面を超えないよう油圧が自動制御される。法面整形や掘削作業における施工速度が向上し、仕上がりの不備によるやり直し作業を抑制できる。
メーカー純正の3D-MC対応新車は購入コストが高いものの、既存の油圧ショベルにセンサー類を追加するレトロフィット型の3D-MGや簡易MCを活用すれば、初期投資を大幅に削減可能だ。ミリ単位の精度が求められる道路路盤仕上げにはブルドーザやモータグレーダのMC、中小規模土工や深掘り作業にはレトロフィット型バックホウのMGといった用途別の組み合わせが実用的である。
丁張り不要化と手元作業員削減がもたらす現場の安全性・施工効率化
従来の土工では、水準測量と木杭設置による「丁張り」が不可欠であり、延長100メートルの現場でも設営と復元に数日を要していた。位置情報と3次元設計データを直接照合する方式を採用すれば、重機自体が設計面を認識するため「丁張りレス施工」が成り立ち、事前準備の工数を最小限に抑えられる。
また、施工中に重機近傍で高さを目視測定していた「手元作業員」の配置を撤去できる点も大きい。作業エリア内への人の立ち入りをなくすことで、重機と作業員の接触事故リスクを根本から遮断する。月間複数件の土工を動かす現場体制では、検測待ちによる重機のアイドルタイムが解消され、施工スピードが安定化する。
自社に最適なのはどっち?MCとMGのメリット・デメリット徹底比較
| 比較項目 | マシンガイダンス(MG) | マシンコントロール(MC) |
|---|---|---|
| 位置情報の伝達と操作方法 | モニター画面への指示表示(手動操作) | 3次元設計データに応じた油圧の自動制御 |
| 適したオペレーター層 | 熟練オペレーターの作業サポート・速度向上 | 若手・未経験者の技術補完と品質均一化 |
| 導入・初期投資コスト | 相対的に低い(後付け・レトロフィット対応) | 高額(専用油圧バルブや制御システムが必要) |
| 主な適用工事規模 | 小〜中規模工事、既存重機の有効活用 | 大規模土工、連続的な法面整形・高精度仕上げ |
導入コスト・維持費と既存重機への後付け(レトロフィット)の選択肢
新車でMC機能を搭載したICT建機を導入する場合、1台あたり2,000万〜3,000万円を超える初期投資を要する。さらにGNSSの位置補正配信利用料や定期的なセンサー校正費用など、維持費の確保も前提となる。
費用を抑える手段として有効なのが、保有重機への「レトロフィットキット」装着である。油圧ショベルやブルドーザーにGNSSアンテナ、IMU(慣性計測装置)、車載モニターを後付けすることで、新車導入の3分の1から半額程度の資金で3Dマシンガイダンス機能を付加できる。
油圧ショベル5台規模で年間10件前後の土木工事を動かす施工体制において、全機をMC新車へ更新する運用は資金リスクを伴う。既存重機をレトロフィットでMG化すれば、投資額をコントロールしつつ全現場のデジタル化を進められる。
遮蔽物が多い環境では、トータルステーション(TS)による自動追尾型システムへの付け替えが必要だが、MGであれば機器の付け替えが容易で柔軟な現場配置が可能だ。
人手不足対策・若手オペレーターの技術補完と施工品質の均一化
MCとMGの機能差は、オペレーターの操縦技術をシステム側でどの程度補うかという点に顕著に現れる。
MGはモニター画面に設計面との差分を表示するが、実際のレバー操作は人間に依存する。熟練オペレーターであれば確認作業を省いて高速施工が可能だが、経験の浅い作業員がミリ単位の精度を安定して出すことは難しい。
対して3D-MCは、設計データに合わせて刃先やバケットが動くため過掘りを物理的に防止する。経験年数1〜2年の若手でも、レバーを引き寄せる単純動作だけで誤差±30mm以内の仕上げ面を維持できる。手戻り工程の縮小が、全体の施工品質均一化に直結する。
ICT施工(i-Construction)対応に必要な計測技術とデータ連携フロー
GNSS測量とTS(トータルステーション)の精度・使用環境(上空視界・構造物近傍)の違い
| 測位方式 | 施工精度(標高) | 得意な使用環境 | 主な留意点 |
|---|---|---|---|
| GNSS測量(RTK / VRS) | ±20mm〜±30mm程度 | 上空視界が開けた広大な土工現場、盛土・切土工 | 高架下やビル陰、樹木下では衛星電波が途絶・反射する |
| TS(自動追尾トータルステーション) | ±10mm以内(ミリ単位) | 構造物近傍、山間部、トンネル、路盤工、切削工 | 建機との間の視通(光波の遮断)確保と据え替え作業が必要 |
GNSS測量は人工衛星の電波を利用し、広範囲を1台でカバーできる。広大な造成地や道路土工の施工に適しているが、高架橋の下、高層建築物の近傍、切土の壁際、山間部では電波が遮蔽・反射され、マルチパス現象による精度低下を引き起こす事例がある。
一方、TS測量は現場の既知点から光波を照射し、建機のプリズムを追尾して位置を特定する。標高精度±10mm以内という高精度を実現できるため、舗装の路盤工や構造物際の削り出しに向いている。ただし、視線上に遮蔽物が入ると追尾が一時中断する点や、建機1台ごとにTSを1台設置・管理する手間を考慮する必要がある。
広範な土工にはGNSS、ミリ単位の高さ精度を求める仕上げ工や構造物際ではTSというように、制限環境を見極めた機器選定を実施する。
3D設計データの作成・取り込みから施工履歴データ化までの実務フロー
3D-MCで自動制御を行い、出来形管理データとして納品するまでのプロセスは次の4ステップで構成される。
Step 1:3次元設計データの作成とデータフォーマット変換
2D図面や起工測量データ(UAV・TLS点群データ)を基に、3D-CADを用いて「3次元設計データ」を作成する。データ規格は「LandXML」形式へ変換し、設計面のTINモデルや線形属性を正しく構成する。
Step 2:ICT建機へのデータ取り込みとローカライズ(現場座標合わせ)
LandXMLデータをUSBメモリやクラウド経由で建機の車載コントローラーへ転送する。続いて工事基準点を用いた「ローカライズ(現場キャリブレーション)」を実施し、測位座標系と現場独自の平面直角座標・標高を一致させ、爪先位置誤差を許容値内に収める。
Step 3:3D-MC(マシンコントロール)による自動制御施工
車載コントローラーが現在地と3D設計データを照合する。3D-MCは油圧制御システムと連動し、バケットやブレードが設計面を超えて潜り込まないよう作業装置を自動制御する。レバーを引くだけで設計面通りの勾配に仕上がるため、検測作業が不要となる。
Step 4:施工履歴データの取得と出来形管理資料の出力・電子納品
建機は通過・作業した刃先の3次元座標を「施工履歴データ」として自動記録する。作業終了後、データを出来形管理ソフトへ読み込み、設計面と実測高の差分を色別表示したヒートマップ(出来形管理図)を出力して電子納品データを作成する。
導入判断・投資対効果(ROI)を高めるための5ステップ選定チェックリスト
施工規模・所有機種から最適なシステムを絞り込む「MC/MG選定マトリクス」
| 選定軸 | 3D-MC(自動制御) | 3D-MG(画面案内) | レトロフィット(後付け) |
|---|---|---|---|
| 主な適応工種・規模 | 大規模土工、広大な法面整形、舗装工 | 中〜小規模土工、構造物掘削、基礎工 | 小規模土工、既存建機の有効活用現場 |
| 施工効率と制御方式 | 自動制御により粗掘削から仕上げまで高速処理 | 設計ラインとの差分を画面確認し手動操作 | 既存機にMG機能を付加し手動施工 |
| オペレーター習熟度 | 経験の浅いオペレーターでも熟練級の施工が可能 | 基本的な油圧レバー操作スキルが必要 | 一定の自力操作スキルが必要 |
施工土量1万5,000m³クラスの現場において、粗掘削作業にレトロフィット機(3D-MG)を使用し、最終的な仕上げ面整形に3D-MCバックホウを組み合わせて運用した実績では、丁張りの設営・確認が不要となり、進捗率が従来の施工法と比較して約30%向上した。工種に応じた機体の打ち分けが投資回収を促進する。
導入失敗を防ぐ現場環境チェックと事前準備手順
位置計測精度が確保できなければ、自動制御やガイダンス機能は正しく機能しない。トラブルを防ぐため、着工前に以下の3手順を標準化して実行する。
- GNSS受信環境の事前確認:
高架下や山間部、構造物隣接エリアでは衛星電波が途絶・反射しやすいため、空の開口度を計測する。受信が不安定な現場では自動追尾TS方式を選択する。 - 3次元設計データの仕様整合:
起工測量データからLandXML形式の面データを生成する際、曲面や境界部のデータ作成に不足があると実施工面に誤差が生じるため、事前にCAD上で干渉・エラーチェックを行う。 - 現場校正(ローカライゼーション)の実施:
既知点に建機刃先を合わせ、設計標高とのズレが許容値(土工で±30mm以内)に収まるよう現地で校正する。後付けのレトロフィット機でもIMUセンサーやアンテナ角度の調整作業を徹底する。
よくある質問(FAQ)
Q. マシンコントロール(MC)とマシンガイダンス(MG)の違いは何ですか?
A. 最も大きな違いは油圧の自動制御機能の有無です。マシンガイダンス(MG)は画面表示や音で操作を案内・支援するシステムですが、マシンコントロール(MC)は設計データに合わせて油圧を自動制御します。これにより過掘削を物理的に防ぎ、熟練度を問わず高精度な施工が可能です。
Q. 建設現場でマシンコントロール(MC)を導入するメリットは何ですか?
A. 最大のメリットは、施工効率の向上と現場の安全性確保です。油圧の自動制御により熟練オペレーターでなくても高品質な施工ができるほか、丁張り作業や手元作業員が不要になります。結果として人件費や施工時間を削減し、作業員の接触事故リスクも大幅に低減できます。
Q. マシンコントロール(MC)は既存の重機に後付け(レトロフィット)できますか?
A. はい、既存の重機への後付け(レトロフィット)が可能です。専用のセンサーや油圧制御バルブ、モニター等を追加装着することで、既存のバックホウやブルドーザをMC対応機へアップグレードできます。新車を購入するよりも初期費用を抑えて導入できる点が魅力です。