
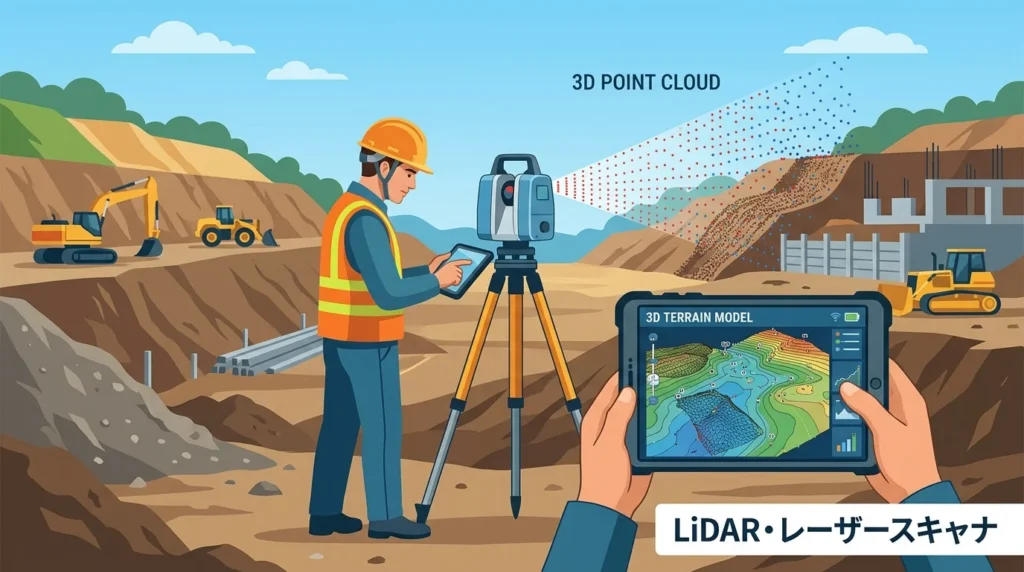
- キーワードの概要:LiDAR・レーザースキャナとは、対象物にレーザー光を照射して反射光を捉え、距離や角度を測定して高密度な3次元点群データを瞬時に取得するアクティブ光学測量機器です。
- 実務への関わり:現場の地形や構造物の形状をミリ単位の精度でまるごとデジタル化でき、土工の出来形管理や土量計算を非接触かつ短時間で行えるため、作業工数と測量作業の危険を大幅に削減します。
- トレンド/将来予測:ドローンや車載型による広域測量に加え、距離と速度を同時測定するFMCW方式やSLAM技術との統合が進んでおり、ICT施工やインフラ維持管理DXの不可欠な基盤技術となっています。
- LiDAR(レーザースキャナ)の仕組みと3大測定原理【ToF・位相差・FMCW】
- パルス光の往復時間を測る「ToF方式」と近距離高精度な「位相差方式」の特性
- ドップラー効果で速度も捉える次世代「FMCW方式」と多重反射を分離する「波形解析(マルチターゲット)」
- 絶対座標を特定するハードウェア3要素(レーザー射出部・スキャナミラー・GNSS/IMU)の同期構造
- 【形状・用途別】LiDARレーザースキャナ4系統の性能比較と使い分け
- 定置式(地上型TLS)と移動体搭載型(UAV/MMS)の適用基準
- 非GNSS・閉鎖空間を歩行計測する「SLAM式」の機動性と限界
- LiDAR vs 写真測量(SfM)の性能差
- 計測から成果物作成まで|点群データ処理の標準フローとi-Construction要領
- レジストレーションとSLAM後処理の流れ
- ノイズ除去・グラウンド抽出とTINメッシュ生成
- 国交省「3次元測量要領」に適合させる精度管理基準
- 【実務適用】土木・点検・プラント現場におけるLiDAR選定チェックリスト
- 工種・現場規模別の最適機器スペック
- 内製化(機材購入・リース)vs 測量外注の損益分岐点
- よくある質問(FAQ)
LiDAR(レーザースキャナ)の仕組みと3大測定原理【ToF・位相差・FMCW】
LiDAR(Light Detection and Ranging)およびレーザースキャナは、対象物に向けて指向性の高いレーザー光を照射し、その反射光をセンサーで捉えることで対象物までの距離と空間位置を測定する技術です。
測定された「距離($d$)」と、スキャナミラー等の偏向機構による「水平角($\theta$)」「鉛直角($\phi$)」を組み合わせることで、極座標系から3次元直交座標($X, Y, Z$)を瞬時に算出します。この微細な計測点の集合体が「点群データ」であり、現況地形や構造物の3次元形状を高密度に再現します。カメラ画像を用いる写真測量とは異なり、LiDARは自ら光を放つアクティブセンサーであるため、日陰や夜間でも幾何学的な奥行き情報を直接かつ高精度に取得できる点が光学的な特徴です。
パルス光の往復時間を測る「ToF方式」と近距離高精度な「位相差方式」の特性
レーザースキャナが距離を算出する物理アプローチは、主に「ToF(Time of Flight)方式」と「位相差(Phase Shift)方式」の2つに大別され、計測対象の規模や要求精度に応じて使い分けられます。
| 項目 | ToF(パルス伝搬時間)方式 | 位相差(Phase Shift)方式 |
|---|---|---|
| 測定原理 | パルス光の往復時間を直接カウント | 変調連続波の射出・反射波の位相差 |
| 得意な測定距離 | 中・長距離(50m〜数km) | 近・中距離(数m〜150m程度) |
| 測距精度 | 数mm〜数cm | サブmm〜数mm |
| スキャン速度 | 数十万点 / 秒 | 100万点以上 / 秒 |
- ToF(Time of Flight)方式の物理機構
ナノ秒単位のパルス状レーザー光を照射し、対象物に当たって反射光が戻ってくるまでの「往復時間($\Delta t$)」を直接計測します。距離計算式は $d = \frac{c \cdot \Delta t}{2}$($c$ は光速)で表され、光速(約30万km/s)を基準とするため、高精度な時間計測回路(TDC:Time-to-Digital Converter)を備えます。単一パルスのピーク出力が高いため減衰に強く、屋外土木や広域測量の標準方式として採用されています。 - 位相差(Phase Shift)方式の物理機構
強度・振幅を変調(AM変調)させた連続波(CW)レーザーを照射し、射出波と反射波の間に生じる「位相のズレ($\Delta \phi$)」から距離を逆算します。変調波の波長を $\lambda$ とすると、距離は $d = \frac{\lambda}{2} \cdot \left(N + \frac{\Delta \phi}{2\pi}\right)$($N$ は波数の整数値)で決定されます。変調波の1周期を超える距離では位相の多値性が生じるため測定レンジは限定されますが、ミリ単位・サブミリ単位の緻密な出来形計測を実現します。
ドップラー効果で速度も捉える次世代「FMCW方式」と多重反射を分離する「波形解析(マルチターゲット)」
長距離性と高精度・耐環境性を両立する次世代技術として注目されているのが「FMCW方式」です。また、森林や悪環境下での点群取得を可能にする「波形解析技術」も実務上重要な役割を担っています。
- FMCW(Frequency Modulated Continuous Wave)方式
時間とともに周波数を線形に変化(チャープ変調)させたレーザー光を照射し、対象物からの反射波と内部の参照光を干渉させて「ビート信号」を生成します。参照光と反射光の周波数差から距離を割り出すと同時に、対象物が動いている場合は「光のドップラー効果」による周波数シフトが重畳するため、距離と相対速度を単一の測定サイクルで同時に算出できます。干渉計(コヒーレント検波)を利用するため太陽光や他機のレーザー干渉ノイズに強く、自動運転や次世代インフラ計測への実用化が進んでいます。 - 波形解析(Full Waveform)とマルチターゲット(マルチリターン)
照射された1本のレーザーパルスは空間的な広がり(ビームダイバージェンス)を持つため、光の一部が樹木の枝葉に当たり、残りが地面に到達する現象が発生します。受光素子が受け取った反射光の強度変化を時間軸に沿った波形全体(フルウェーブフォーム)としてデジタルサンプリングし、複数の反射ピークを個別の点(ファースト、セカンド、ラストリターン等)として分離します。この機構により、樹木に覆われた地形でも地表面の反射波(ラストリターン)のみを抽出する「グラウンドフィルタリング」が可能となり、国土交通省の「3次元計測技術 出来形管理要領」に準拠した正確な地盤高データを取得できます。
絶対座標を特定するハードウェア3要素(レーザー射出部・スキャナミラー・GNSS/IMU)の同期構造
レーザースキャナが現場で有効な点群データを作成するためには、機器内部で計測されたローカルな距離・角度情報を、地球上の絶対座標(公共座標系)へと矛盾なく変換する必要があります。
[ GNSS受信機 ] ──(PPS/ナノ秒同期)── [ IMU(慣性計測装置) ]
       │                                     │
       └──────────────┬──────────────────────┘
                      ▼
       [ レーザー射出部 & スキャナミラー ]
                      │
                      ▼
       [ 統合処理:公共座標系 3次元点群データ ]
- レーザー射出・受光部(測距ユニット)
光源(半導体レーザーダイオード等)から特定波長(近赤外領域の905nmや1550nmなど)の光を発振し、受光素子(APD:アバランシェフォトダイオードやSiPM)でナノ秒単位の微弱な戻り光を検出します。 - スキャナミラー・エンコーダ(偏向・測角ユニット)
モーター駆動のポリゴンミラーやガルバノミラーを高速回転・揺動させ、レーザービームを2次元・3次元方向に偏向走査します。高精度ロータリーエンコーダがミラーの回転角(方位角・仰角)をリアルタイムに検出し、ビームの照射方向ベクトルを確定します。 - GNSS / IMU(位置・姿勢計測ユニット)とのタイムスタンプ同期
地上定置型スキャナでは水準器と既知点(基準点)への設置で座標を確定しますが、移動計測を行う車載・UAV型やSLAM機では、スキャナ単体では自己位置を見失います。そのため、高精度なGNSS受信機(緯度・経度・楕円体高)とIMU(3軸加速度・3軸角速度からロール・ピッチ・ヨー角を検知)をミリ秒〜ナノ秒単位でクロック同期させます。パルス・パー・セカンド(PPS)信号やPTP(Precision Time Protocol)を用いてセンサー位置と空間姿勢(6自由度:6DoF)を一致させ、ローカル座標を公共座標系へとアフィン変換します。
【形状・用途別】LiDARレーザースキャナ4系統の性能比較と使い分け
実務現場で用いられるレーザースキャナは、運用形態や移動プラットフォームによって「地上設置型(TLS)」「UAV搭載型」「車載型(MMS)」「SLAM型(ハンドヘルド/バックパック)」の4系統に大別されます。
| 系統 | 測定レンジ / 精度 | 機動性 / 計測環境 | 主な適用用途 |
|---|---|---|---|
| 地上設置型(TLS) | 数m〜数百m ±1〜3mm程度 |
三脚設置(定置) 視通の確保が必要 |
構造物変位計測、BIM/CIMモデリング、舗装工出来形 |
| UAV搭載型 | 数十m〜数百m ±20〜50mm程度 |
空中移動(広域) 対空標識・飛行許可が必要 |
i-Construction起工測量、山林地形測量、土量計算 |
| 車載型(MMS) | 数m〜数十m ±10〜30mm程度 |
車両走行(長距離道路) GNSS受信環境が基本 |
道路台帳整備、沿道構造物調査、舗装面現況把握 |
| SLAM型 | 数m〜数十m ±10〜30mm程度 |
徒歩・携行移動 非GNSS・閉鎖空間に対応 |
屋内・地下街現況測量、トンネル坑内、森林調査 |
定置式(地上型TLS)と移動体搭載型(UAV/MMS)の適用基準
定置式の地上型レーザースキャナ(TLS)と、ドローンや車両に搭載する移動体計測システム(UAV/MMS)は、精度要件と現場の作業面積によって選定が分かれます。
- 地上設置型(TLS)の実務基準
単点位置精度1〜3mmの緻密な点群を取得でき、国土交通省の「地上型レーザースキャナーを用いた出来形管理要領(土工編・舗装工事編)(案)」に準拠した管理に適合します。舗装工事で規定される「出来形計測時=0.01㎡あたり1点以上」「基層・表層で鉛直±4mm以内」を満たすには定置式TLSが標準です。朝山大田道路工事の舗装施工(奥村組土木興業)においても、Leica Geosystems社製「ScanStation P40」を用い、計測距離40mの条件下で規格値をクリアした実績があります。 - UAV搭載型による広域土工の効率化
数万㎡におよぶ土工現場や急傾斜地を短時間でスキャンし、起工測量や土量算出の工数を削減します。計測データの精度はIMUとGNSSの統合処理品質に依存し、国土地理院「作業規程の準則」第17条第3項および「UAV搭載型レーザスキャナを用いた公共測量マニュアル(案)」に準拠して運用します。 - 車載型(MMS)による長距離インフラ計測
LiDAR、全方位カメラ、IMU、GNSSアンテナを積載し、法定速度で走行しながら道路空間を連続点群化します。「車載写真レーザ測量システムを用いた三次元点群測量マニュアル(案)」に基づき、交通規制を行わずに数十km単位の道路維持管理データを取得できます。
非GNSS・閉鎖空間を歩行計測する「SLAM式」の機動性と限界
SLAM(Simultaneous Localization and Mapping)技術を搭載した手持ち型やバックパック型のスキャナは、衛星電波の届かない閉鎖環境で威力を発揮します。
- 非GNSS環境下での運用特性
周囲の形状特徴をリアルタイムに認識・照合しながら自己位置を推定するため、GNSSが途絶する屋内、地下街、トンネル坑内、橋梁下でも歩行しながら点群データを作成できます。国土地理院の「LiDAR SLAM技術を用いた公共測量マニュアル」により、基準点測量や地形測量における適用基準が規定されています。施工機械への応用例として、大成建設はトンネル坑内向け位置情報取得技術「T-iDraw Map」を開発し、利賀トンネル工事現場などで10t積ダンプトラックの自動走行実証を行っています。 - 累積誤差(ドリフト)の抑制手順
SLAMは移動に伴い微小な位置ずれが蓄積する「ドリフト誤差」が発生するため、長距離の一筆計測では奥に進むほど点群全体が歪む特性を持ちます。これを防ぐため、計測ルートの始点と終点を一致させる「ループクローズ(周回経路)」の設計や、トータルステーション等で既知点座標を与えた標識(GCP)を定期的にスキャンする補正手順を踏みます。特徴点に乏しい均一断面の直線トンネル等では、ターゲットを仮設配置してスリップ現象を防ぎます。
LiDAR vs 写真測量(SfM)の性能差
点群取得手法として写真測量(SfM:Structure from Motion)と比較した場合、LiDARには以下の技術的優位点があります。
- 植生下の地盤面取得:写真測量は樹冠表面しか捉えられませんが、LiDARは葉の隙間をすり抜けた反射波(ラストリターン)を受信し、伐採前の山林であっても正確なグラウンドデータを抽出できます。
- 日照条件への耐性:外部照度に依存しないアクティブセンサーのため、薄暗いトンネル坑内や夜間でも昼間と同一精度で計測が成立します。
- テクスチャレス面への対応:模様のないコンクリート打設面、平坦なアスファルト舗装、雪面など、写真測量では画像マッチングが破綻しやすい対象物でも、直接測距により欠損なく点群化できます。
計測から成果物作成まで|点群データ処理の標準フローとi-Construction要領
3次元計測機器で取得した生データ(Raw Data)は、誤差補正、ノイズ除去、地表面抽出を経て、設計データと照合可能な数値モデルへ変換します。
【点群データ処理の全体フロー】
[計測生データ (Raw Data)]
       │
       ▼
[1. レジストレーション / SLAM後処理] ── (IMU・GNSS同期、軌跡解析、点群結合)
       │
       ▼
[2. グラウンドフィルタリング] ─────── (不要物・植生除去、地表面点群の抽出)
       │
       ▼
[3. TINサーフェス・メッシュ生成] ───── (3次元数値地形モデル化、土量算出)
       │
       ▼
[4. 精度検証・帳票出力] ───────── (標定点・検証点照合、出来形管理図作成)
レジストレーションとSLAM後処理の流れ
計測機器から得られる初期データはスキャナ原点のローカル座標系にとどまるため、これらを結合して公共座標系へ変換します。
- 地上型TLSのレジストレーション
- ターゲット結合:球体やチェッカーボードのターゲット中心座標を認識させ、トータルステーション等で事前測定した公共座標を付与して絶対座標へ変換します。
- ターゲットレス結合(ICPアルゴリズム):重複エリア(オーバーラップ率30%以上推奨)の形状特徴から点群間の距離誤差を反復計算で最小化します。国土地理院マニュアルに準拠し、合成後の残差が許容値以内か確認します。
- UAV搭載型の軌跡解析(ダイレクトジオレファレンシング)
GNSSデータとIMU姿勢角を高周期で統合し、後処理キネマティック(PPK)解析によってサブセンチ精度の軌跡(トラジェクトリ)を算出します。この軌跡データとレーザー照射タイミングを同期させ、各点の3次元座標を確定します。 - SLAMの後処理
連続スキャン間の幾何形状変位から移動軌跡を推定し、周回経路の結合部でループクローズ処理を実施して累積誤差を均等補正します。
ノイズ除去・グラウンド抽出とTINメッシュ生成
結合された点群データから施工対象の地表面のみを分離し、数値地形モデルを生成します。
| 処理フェーズ | 処理内容 | 適用手法 |
|---|---|---|
| 一次ノイズ除去 | 空中ノイズ(粉塵・雨滴)や地中ノイズの削除 | 統計的孤立点除去(SOR) |
| 不要移動体除去 | スキャン時に動いていた重機・作業員の削除 | 反射強度(インテンシティ)閾値処理、バウンディングボックス削除 |
| 植生・地表面分離 | 樹木・構造物を除去し、地盤面のみを抽出 | CSF(Cloth Simulation Filter)、傾斜ベースフィルタリング |
【グラウンド抽出の概念】
[計測点群(生データ)] ── 樹木・重機・地表面が混在
         │
         ▼(CSF・傾斜フィルタリング)
[非地盤点群の分離] ──── 樹木・重機・構造物を除外
         │
         ▼
[グラウンド点群] ────── 地表面(ラストリターン等)のみを抽出
抽出したグラウンド点群からドロネー三角分割法を用いてTINサーフェス(不規則三角網)を形成し、設計面(LandXML等)との間でプリズモイダル法またはメッシュ法による土量差分計算を行います。
国交省「3次元測量要領」に適合させる精度管理基準
公共工事における点群納品では、座標補正に用いる「標定点(GCP)」と、第三者的な精度評価に用いる「検証点(CP)」を明確に分離して配置します。
【標定点と検証点の配置構造】
┌────────────────────────────────────────────────────────┐
│  ▲ 標定点 (GCP) : 座標補正に使用(外周および中央部に配置)     │
│  ● 検証点 (CP)  : 精度評価専用(モデル補正には一切使用しない) │
│                                                        │
│  ▲ (GCP 1)                  ▲ (GCP 2)                 │
│             ● (CP 1)                      ● (CP 2)     │
│                                                        │
│                     ▲ (GCP 3)                          │
│                                                        │
│             ● (CP 3)                      ● (CP 4)     │
│  ▲ (GCP 4)                  ▲ (GCP 5)                 │
└────────────────────────────────────────────────────────┘
- 点群密度規格値:
- 起工測量・土工出来形:0.25㎡(50cm×50cm)あたり1点以上
- 舗装工出来形:0.01㎡(10cm×10cm)あたり1点以上
- 精度規格値(許容較差):
- 土工:検証点における標高較差($\Delta Z$)が±50mm以内
- 舗装工:基層・表層で標高較差±4mm以内、路盤で±10mm以内
- 納品成果物一式:
- 出来形管理図(ヒートマップ):設計面と点群サーフェスの標高差をコンター表示した図面
- 精度管理表:全検証点における既知座標と点群座標の較差($\Delta X, \Delta Y, \Delta Z$)およびRMSEを記載した帳票
- 3次元点群データ:公共座標変換済みで、グラウンド分類属性が付与されたLAS/PLYファイル
【実務適用】土木・点検・プラント現場におけるLiDAR選定チェックリスト
工種・現場規模別の最適機器スペック
現場の広さ、構造物の緻密さ、GNSS電波環境に応じて機材を選定します。
| 機器タイプ | 推奨計測範囲・環境 | 代表的な精度 | 主な適用工種 |
|---|---|---|---|
| UAV搭載型LiDAR | 1万㎡以上の広域、植生・起伏のある造成地 | 鉛直 ±30〜50mm 程度 | i-Construction起工測量、切土・盛土の土量進捗管理 |
| 地上型レーザースキャナ (TLS) | 定点から半径数百m、高精度要求エリア | ±1〜3mm 程度 | 構造物工・舗装工の出来形計測、法面変位計測 |
| SLAM型レーザースキャナ | 屋内、地下、トンネル、橋梁下 | ±10〜30mm 程度 | 非GNSS環境の現況測量、坑内進捗管理、プラント点検 |
| スマートフォン/タブレットLiDAR | 半径5m以内の局所掘削 | ±数cm 程度 | 小規模土工、埋設管露出時の即時現況確認 |
選定時の必須チェック項目は以下の通りです。
- 植生密集地:3リターン以上取得可能なマルチリターン対応UAV-LiDAR
- 舗装・構造物:位相差方式または短パルスToF方式の地上型TLS(JSIMA校正証明書対応)
- 狭小・非GNSS空間:視野角(FOV)が広く、重量3kg未満のハンドヘルドSLAM機
内製化(機材購入・リース)vs 測量外注の損益分岐点
LiDARの導入にあたっては、年間の対象現場数に基づいて投資回収ラインを算定します。
【内製化の年間コスト】
  =(機器・ソフトの年換算償却費またはリース費用)+ 年間保守費 + 解析オペレーター人件費
【外注の年間コスト】
  = 1現場あたりの外注費(起工測量+出来形計測+点群解析納品)× 年間施工件数
- 内製化(機材購入・長期リース)が適する基準
年間4〜5件以上のICT土工を継続受注する施工会社では、外注費削減額が機材リース料と点群処理ソフト年間ライセンス費を上回ります。丁張り設置や従来測量にかかる現場拘束時間を削り、事務所での点群処理へシフトすることで外注コストと現場工数の双方を削減できます。 - 外注(測量専門会社への委託)が適する基準
年間案件が1〜3件程度にとどまる場合は、機材の減価償却費やソフトウェアの年間保守費、オペレーター教育費が先行するため外注委託が有利です。 - ハイブリッド運用(レンタル+自社解析)
施工期間中のみ機材をレンタルし、点群フィルタリングや土量計算は内製化する方式です。固定資産を抱えずに社内へデータ処理技術を蓄積できます。
LiDAR・レーザースキャナの選定においては、現場の工種、要求される許容較差、年間施工規模の3軸から機材スペックと運用形態を決定することが実務上の要点となります。
よくある質問(FAQ)
Q. LiDAR(レーザースキャナ)とは何ですか?どのような仕組みですか?
A. 対象物に向けてレーザー光を照射し、その反射光を捉えて距離と角度から3次元座標(X, Y, Z)を算出する計測技術です。微細な計測点の集合である「点群データ」を取得し、現況地形や構造物の形状を高密度に再現します。自ら光を放つアクティブセンサーのため、写真測量と異なり日陰や夜間でも高精度な幾何学データを直接取得できるのが特徴です。
Q. LiDAR測量と写真測量の違いやメリットは何ですか?
A. 最大の違いは計測の仕組みと環境への強さです。写真測量は外部の光に依存し、複数画像から計算で奥行きを推定するため暗所やテクスチャのない面では精度が落ちます。一方、LiDARは自ら照射したレーザー光の反射を測るため、夜間や日陰でも高精度な奥行き情報を直接取得可能です。また、森林などでも隙間から地表面データを捉えやすいメリットがあります。
Q. レーザースキャナの「ToF方式」と「位相差方式」の違いは何ですか?
A. 測定距離と精度特性が異なります。ToF方式はパルス光の往復時間を直接カウントするため、光の減衰に強く50m〜数kmの中・長距離測量や屋外土木に適しています。一方、位相差方式は照射波と反射波の位相のズレから距離を算出するため、測定距離は近・中距離(〜150m程度)に限られるものの、サブミリ単位の高精度かつ毎秒100万点以上の超高速計測が可能です。