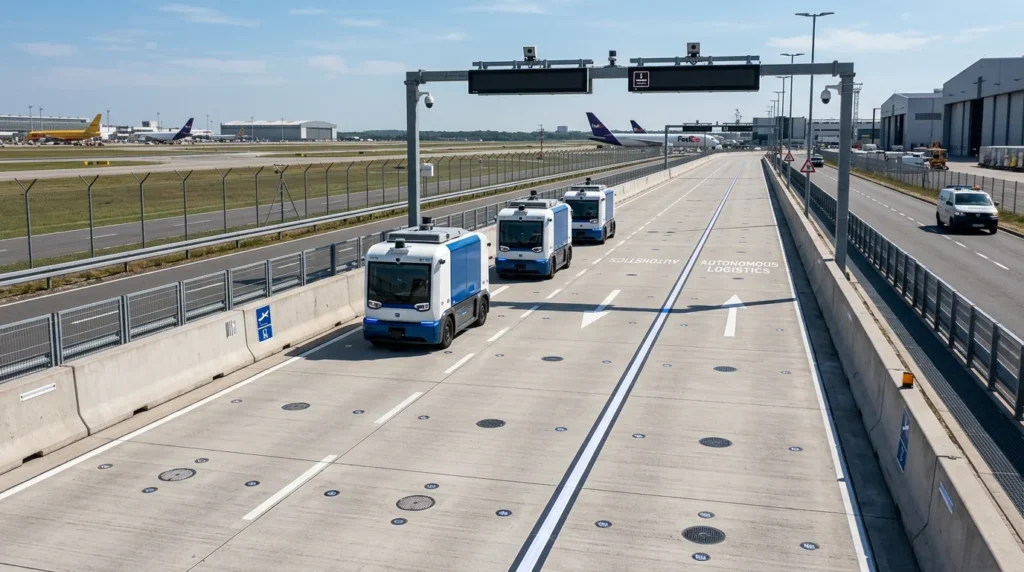
ダイナミックマッププラットフォーム、鹿島建設、三菱電機、西濃運輸の4社グループによる自動物流道路の実証実験提案が、国土交通省の公募事業に採択された。2026年11月から成田国際空港内の専用路で自動運転車両3台を走行させ、光ファイバーセンシングを活用した地上設備の簡素化や複数台走行の安全性を検証する。
成田空港専用路で行う「自動物流道路」実証実験の全容と採択経緯
国土交通省道路局が推進する「自動物流道路」は、高速道路の中央分離帯や路肩、地下空間などの道路敷地内に専用スペースを構築し、クリーンエネルギーを電源とする無人搬送機器で荷物を運ぶ物流インフラ政策である。トラックドライバーの時間外労働規制や労働力不足により、2030年には2025年比で約34%の輸送能力が不足すると試算されるなか、幹線輸送力の維持とカーボンニュートラル達成を目的とした国家プロジェクトとして位置づけられている。
鹿島建設連合による実証実験の実施体制と検証項目
今回採択されたプロジェクトは、成田国際空港敷地内の専用路をフィールドとして、複数台の自動運転車両を用いた物流搬送の実証を行う。
実証実験で使用される機材は、自動運転車両「ZELOS(ゼロス)」3台である。基本走行速度を10km/hとし、一部の直線区間では30km/hまで引き上げて複数台走行時の挙動を検証する。本実証の特徴は、車両側の自律センサーのみに頼るのではなく、路車協調技術および地上インフラの簡素化を見据えた技術検証を組み込んでいる点にある。
検証項目の核となるのが「光ファイバーセンシングによる自動運転設備の簡素化」である。従来の自動運転や路車協調システムでは、路側に多数のカメラやミリ波レーダー、LiDARなどの地上センサー機器を一定間隔で設置する必要があり、初期整備コストおよび維持管理費用の増大が課題となっていた。道路構造物内に敷設した光ファイバーの振動・ひずみデータを解析して車両位置や路面状況を検知できれば、地上側の電子機器を削減し、インフラ整備コストを抑制できる。
2026年度公募の選定経緯と参画グループ一覧
国土交通省道路局は、2026年7月22日から8月21日にかけて「令和8年度 自動物流道路の社会実装に向けた実証実験」の公募を実施した。検証領域は、物流結節点での積み替えや敷地面積を検証する「テーマ1(拠点荷役)」と、専用レーン上で3台以上の無人搬送機器を走らせる「テーマ2(複数台の搬送機器の自動走行)」の2つに大別され、同年9月8日に計6グループの採択が発表された。鹿島建設らの連合は「テーマ2」の採択グループとして実証を進める。
| 採択グループ代表・主要参画企業 | 対象テーマ | 主な実証内容 |
|---|---|---|
| 鹿島建設、ダイナミックマッププラットフォーム、三菱電機、西濃運輸 | テーマ2 | 成田空港専用路でのZELOS 3台走行、光ファイバーセンシング検証 |
| 大成建設、ティアフォー、大成ロテック、大林組 ほか | テーマ2 | 空港隣接道路等での複数台自動走行、すれ違い、必要幅員の検証 |
| 清水建設、IHI、野村不動産 | テーマ1、テーマ2 | 拠点荷役と搬送機器3台以上の曲線部走行・合流分流実証 |
| ロジスネクスト | テーマ1 | 荷役機器による積み替えシミュレーションと必要拠点面積の検証 |
| 豊田自動織機 | テーマ1 | 車両や搬送機器の出入り量に応じた拠点荷役処理能力の机上検証 |
| フォーラムエイト | テーマ2 | シミュレーションによる対面走行時の圧力波等の影響評価 |
鹿島建設およびダイナミックマッププラットフォームは、2026年9月30日に実証実験の具体的な実施内容を公表した。2026年11月から12月中旬にかけて成田国際空港の専用路で走行データを取得し、自動運転車が安定して走行するための道路線形、路面性状、通信環境、地上設備の仕様を整理する。
参考記事: 国交省、2026年度自動物流道路に6グループ採択|ゼネコン参画の要点
建設・物流インフラに関わる主要プレイヤーへの実務的影響
道路敷地を活用した自動物流インフラの実証が進むにつれ、元請けゼネコンからインフラ管理者、物流施設を開発する施主・デベロッパーの実務に至るまで、求められる技術仕様や設計基準に具体的な変化が生じている。
ゼネコン(元請け):道路土木から自律走行インフラの統合施工へ
大手ゼネコンにとって、自動物流道路は単なる舗装や高架橋の築造工事にとどまらない。路盤内に埋設する通信線や光ファイバーセンサー、給電設備を高精度3次元地図データとミリ単位で位置合わせしながら施工する、情報インフラ一体型の土木技術が求められる。
鹿島建設は、秋田県成瀬ダムや北海道三笠ぽんべつダムにおいて、自動化施工システム「A⁴CSEL(クワッドアクセル)」や3次元データによる盛土管理を実用化してきた。こうした重機の自律走行や群管理で培った管制アルゴリズムの知見は、専用路における無人搬送車両の複数台走行制御や、運行管理システムと道路設備のインターフェース設計に直接応用できる。土木施工の役割が、構造物を引き渡して完了する形態から、車両の走行安定性を担保するデジタルツイン基盤の構築へと拡張している。
参考記事: 鹿島建設、三笠ぽんべつダムで誤差±5cmの自動測量を導入し盛土を3D管理
参考記事: 鹿島建設、1万㎡のシンガポール施設でA⁴CSEL検証|造成の自動化へ
行政・道路管理者:自動物流道路の幾何構造と保安設備の基準策定
国土交通省および各高速道路会社などのインフラ管理者は、2030年代半ばに予定される第1期先行区間の運用開始に向け、道路構造令の改正や専用道路としての技術基準の策定を急いでいる。
本実証で取得されるZELOS 3台の走行軌跡や離隔距離、光ファイバーセンシングの検知精度データは、将来の自動物流道路における必要レーン幅員、待避スペース(バッファレーン)、防護柵の強度基準を決定する設計根拠となる。路側の受変電設備や通信アンテナの配置密度を抑える基準が確立されれば、道路敷設にかかる初期建設費用およびライフサイクルコストの抑制につながる。
発注者・デベロッパー:拠点間自動物流を見据えた物流施設開発の再定義
物流倉庫や産業団地を開発する不動産デベロッパーにとって、自動物流道路との直結を想定した施設計画は、今後の物件価値を左右する要素となる。
成田国際空港周辺では、空港機能の強化に伴う貨物取扱量の増大を見据え、貨物地区と周辺の流通業務団地を専用道路で結ぶ検討が進む。建屋内のバース構造や垂直搬送機と、自動物流道路の無人搬送機を直接連動させるインターフェース仕様を織り込んだ設計が求められるようになり、敷地配置計画や荷役ヤードの必要面積の算定基準が従来の大型トラック前提から変化していく。
ConShiftの視点:地上設備依存を脱する光ファイバーセンシングとゼネコンの役割
本実証において注視すべき点は、成田空港の専用路という閉鎖環境において「光ファイバーセンシングによる自動運転設備の簡素化」を検証する点である。
自動運転の実装において最大の障壁の一つが、地上側インフラの整備・更新コストである。数百キロメートルに及ぶ幹線道路網にカメラやLiDAR、高規格通信アンテナを密配置するモデルは、天候変化によるセンサー性能低下への対策や電源供給、経年劣化に伴う機器更新費用を考慮すると、採算性の確保が極めて困難になる。
これに対し、舗装下や路肩に敷設した光ファイバーそのものをセンサーとして用い、車両走行による微振動を捉えて管制システムに反映する手法は、地上構造物を劇的に削減できる可能性がある。鹿島建設が三菱電機やダイナミックマッププラットフォームと組む狙いは、道路という土木構造物自体にセンシング機能を内在化させ、機器の設置工数とメンテナンス負担を抑えた「低コストかつ長寿命な専用道インフラ」の仕様を先行して確立することにある。
建設会社の競争領域は、コンクリート構造物を造るハードウェア施工から、高精度なデジタル空間情報とセンシングデータを束ね、自律走行システムを支えるプラットフォームの統合へとシフトしている。本実証は、その標準仕様の策定においてゼネコンが主導権を握るための試金石となる。
自動物流道路の実装に向けた実務上のチェックポイント
自動物流道路構想の具体化に伴い、建設・物流実務者が押さえておくべき実務上の対応事項は以下の通りである。
- 直轄土木工事における情報化施工・路車協調技術の積算基準の確認
国土交通省の実証実験成果は、数年内に道路工事の共通仕様書やICT土木施工の歩掛・積算基準へ反映される。路肩・中央分離帯への通信管路やセンサー埋設を伴う施工要領について、最新の技術資料を把握しておく。
- 物流施設・産業団地計画におけるアクセス路と荷役空間の幾何構造の確認
幹線道路直結型や専用路引き込み型の物流施設では、無人搬送機(AGVや自動運転車両)の旋回半径、ドッキングベイの段差許容量、待避レーン幅の設計仕様が従来トラックと異なる。デベロッパーや設計者は、国交省検討会の中間とりまとめに示される空間要件を基本設計に反映する準備を進める。
- 自社の施工管理体制における点群データ・3次元座標管理の習熟
地上設備の簡素化が進むほど、高精度3次元地図データと現場の実測座標との一致が重要になる。ドローン測量や地上レーザースキャナーを用いた面管理技術を日常の現場管理に定着させ、ミリ単位の施工精度を保証できる体制を整えておく必要がある。
出典: 株探
出典: 鹿島建設株式会社
出典: ダイナミックマッププラットフォーム株式会社
出典: 国土交通省