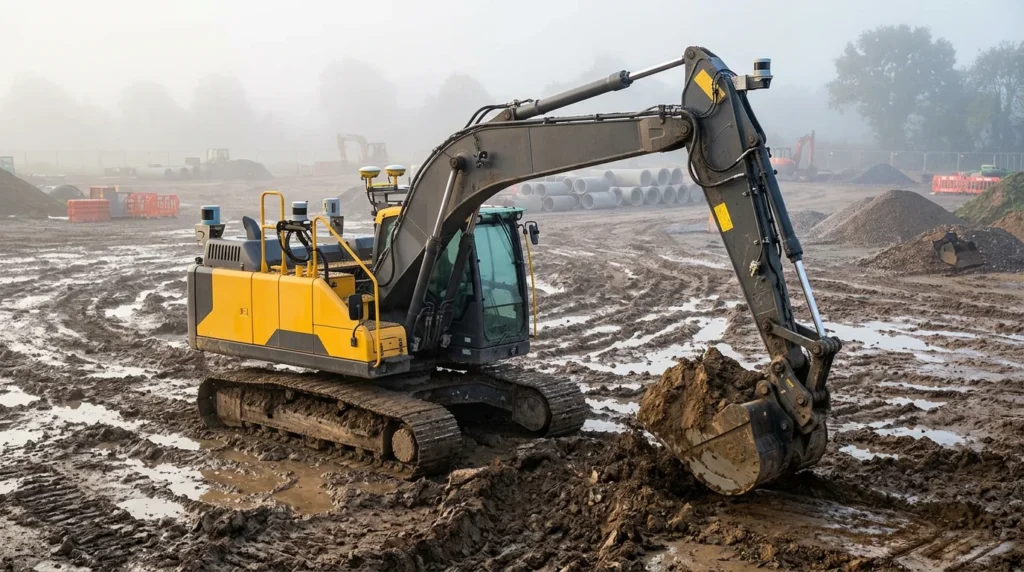
東北大学と大林組は、東北大学タフ・サイバーフィジカルAI研究センター内に「大林組×東北大学 次世代建設技術共創研究所」を2026年11月1日付で設置した。本研究所では、極限環境や不確定な屋外環境下でも自律動作を維持するタフ・フィジカルAIをはじめ、3Dコンクリートプリンターやヒト-ロボット協調などの先端領域を対象に、多分野横断的な研究開発と現場実装を一体で進める。
東北大学「共創研究所」制度を活用した連携体制と研究領域
本拠点は、東北大学が2021年4月に創設した産学連携の枠組みである「共創研究所」制度を活用して新設された。同制度は大学内に民間企業との連携拠点を構え、部局の枠を越えて教員・知見・研究設備へのアクセスを可能にする仕組みであり、2026年10月末時点で累計設置数は60拠点に達している。
研究所の設置概要と関係者
研究所の設置にあたり、大林組の施工知見と東北大学の総合知を結集する体制が整備された。発表時に示された体制および設置の諸元は以下の通りである。
| 項目 | 詳細内容 |
|---|---|
| 研究所名称 | 大林組×東北大学 次世代建設技術共創研究所 |
| 設置場所 | 東北大学タフ・サイバーフィジカルAI研究センター内 |
| 設置日 | 2026年11月1日(発表日:2026年11月5日) |
| 設置主体 | 国立大学法人東北大学(総長:冨永悌二)、株式会社大林組(代表取締役社長兼CEO:佐藤俊美) |
| 東北大学側関係者 | 冨永悌二総長、今村文彦副学長、大野和則教授、平田泰久教授 |
| 大林組側関係者 | 佐野剛志執行役員、金子智弥技術本部部長、日暮一正技術本部エキスパート |
タフ・フィジカルAIの定義と研究対象領域
本研究所が中核に据える「タフ・フィジカルAI技術」とは、災害現場や極限環境、気象条件や地盤性状が定まらない屋外現場において、ロボットや自動運転車両といった実体(アクチュエータおよびセンサ)を通じて現実の環境や物理法則を認識し、頑健性と適応性を保ちながら自律的に動作・制御を行う次世代AI技術を指す。
従来の建設DXで主流だったソフトウェア上でのデータ分析や画像認識と異なり、泥濘地でのスリップ、粉塵によるセンシング精度の低下、障害物との物理的な接触といった、現場特有の不確定事象に対処可能な制御アルゴリズムの構築が求められる。研究所ではAIの基礎研究にとどまらず、施工実務に直結する複数の技術領域を網羅して研究を推進する。
- フィジカルAIおよび自律制御: 屋外の環境変化や外乱に対応するロボット・重機の適応制御アルゴリズム開発
- ヒト-ロボット協調: 同一作業空間内における作業員と建設ロボットの安全な協調作業システムの構築
- 土木・建築・3Dコンクリートプリンター: 新材料の吐出制御と構造設計を連動させた自動積層工法の実用化
- エネルギー・まちづくり: 自律型施工システム運用のための電源インフラ確保と都市環境への適応
- 法律・倫理・災害科学: 自動施工機器の現場運用に伴う法的責任の整理、災害復旧現場での迅速な自律重機展開プロトコル策定
大林組はこれまでにも、能登半島地震の道路本復旧工事において4機種の自律運転重機・遠隔操縦重機を連携させた土工自動化や、シールドトンネル工事を全自動化する「OGENTS」の実証を進めてきた。今回の共創研究所の設置は、こうした個別プロジェクトで培った自動化技術の基盤となる物理認識・自律制御モデルを、大学の基礎研究と直接接続して体系化する取り組みである。
参考記事: 大林組JVが能登国道249号で4機種連携|1km盛土土工を自動化
参考記事: 大林組がシールド全6技術の実証完了|施工体制の40〜50%省人化へ
建設業界の各プレイヤーに生じる実務インパクト
屋外の過酷な物理環境で自律制御を担保する「タフ・フィジカルAI」の研究開発と現場実装は、元請けゼネコン、現場管理者、建機関連企業の業務体制に直接的な変化をもたらす。
ゼネコン(元請け):実現場の不確定要素を突破する自動化基盤の獲得
これまでゼネコン各社が進めてきた施工自動化は、工場内などの定型化された環境と異なり、降雨や突発的な地盤変状といった屋外特有の不確定要素によって動作停止や精度低下を余儀なくされるケースが多かった。
タフ・フィジカルAI技術が確立されれば、事前にプログラムされた軌道をなぞるだけの自動化から、現場の物理変化に即応して推力や動作経路を自律補正するシステムへと進化する。これにより、元請けゼネコンは土工、トンネル、橋梁架設などの過酷な工種において、気象や地山の不確定性に左右されない省人化施工ラインを計画・発注する基盤を整えることができる。
現場監督・施工管理者:重労働・危険作業の代替と安全管理の高度化
施工管理者にとって、現場作業員と建設機械が近接する作業ヤードの安全管理は最大の負荷要因の一つである。ヒト-ロボット協調技術の確立により、作業員が重機の死角やクレーン揚重範囲、切羽直下などの危険エリアへ立ち入る頻度を抑える体制が整備される。
また、不確定環境に対応するロボットが資材搬送や墨出し、仕上げ作業を自律的に代行することで、施工管理者は作業ごとの手元確認や合図作業への常駐から解放される。日々の業務の主軸は、現場内を自律稼働する機器群の稼働ステータス監視や、施工精度データの照合といった管制業務へ移行する。
参考記事: 建設RX・施工ロボットとは?設立背景や主要技術・現場での活用メリットを解説
建機メーカー・レンタル業者:自律制御モジュールを組み込んだ次世代スマート建機への転換
建設機械メーカーおよびレンタル会社にとっては、機械の提供形態そのものが再定義される。これまでのICT建機はGNSSによる位置誘導やマシンガイダンスが中心であったが、タフ・フィジカルAIの実装に伴い、車載センサー群から得た物理空間データをAIが直接解釈して機体を自律制御する仕様が求められる。
今後は、既存重機への後付けが可能な自律制御用アクチュエータやセンサーパッケージ、極限環境下でも熱暴走や通信遅延を起こさない車載エッジコンピューティング機器の調達・保守モデルの構築が、レンタルフリート運用の標準要件となる。
ConShiftの視点:ソフトウェアから「物理空間の自律駆動」へ移行する開発競争
建設DXは、図面の電子化や現場状況のクラウド共有といった画面上のデータ処理を中心とする第1フェーズを終え、機械が物理空間へ直接介入して土砂を動かし、構造体を組み立てる「フィジカルAI・自律ロボティクス」の実装フェーズへ移行している。
国土交通省が「i-Construction 2.0」を通じて2040年度までに現場省人化少なくとも3割を目指す中、画面越しに「見るDX」だけでは現場の手作業そのものを減らすことはできない。しかし、天候や地盤が刻一刻と変化する屋外の物理法則をAIに学習させ、誤動作なくアクチュエータを制御する技術は、民間ゼネコン単独のソフトウェア開発投資だけで到達できる領域を超えている。
今回の大林組による東北大学の「共創研究所」制度の活用は、単発の受託研究ではなく、大学のロボティクスや材料力学、倫理・法制度などの総合知に部局横断でアクセスする常設拠点を設けた点に実務的な意味がある。過酷環境での自律性を担保するタフ・フィジカルAIの現場実装が進むことで、施工管理者は天候や地盤の急変に手動で対応し続ける現場常駐型管理から、自律システムを遠隔監視・統制するデジタル運行管理へと業務構造を転換させていくことになる。
参考記事: 【週間サマリー】08/30〜09/06|「見るDX」から「動かすAI」へ、身体性とデータ統合が拓く自律施工の地平