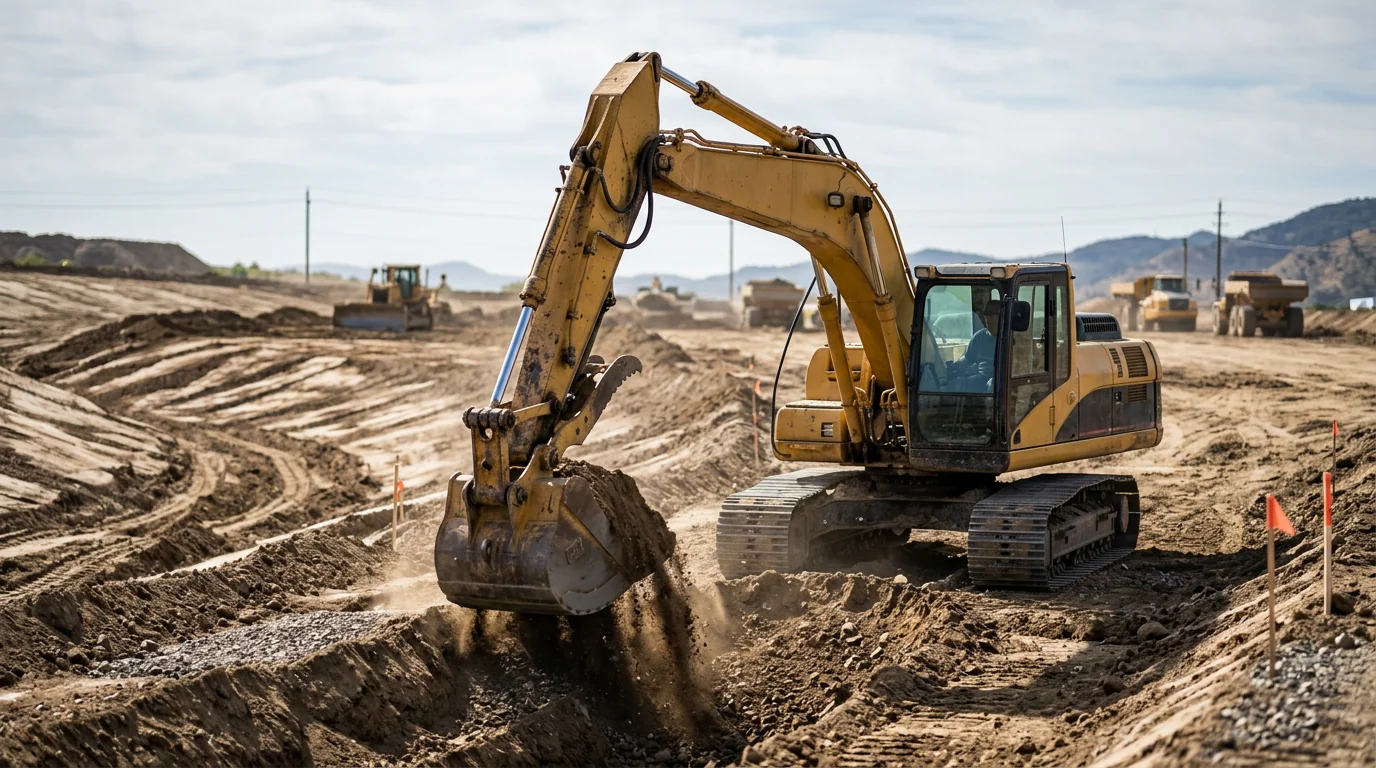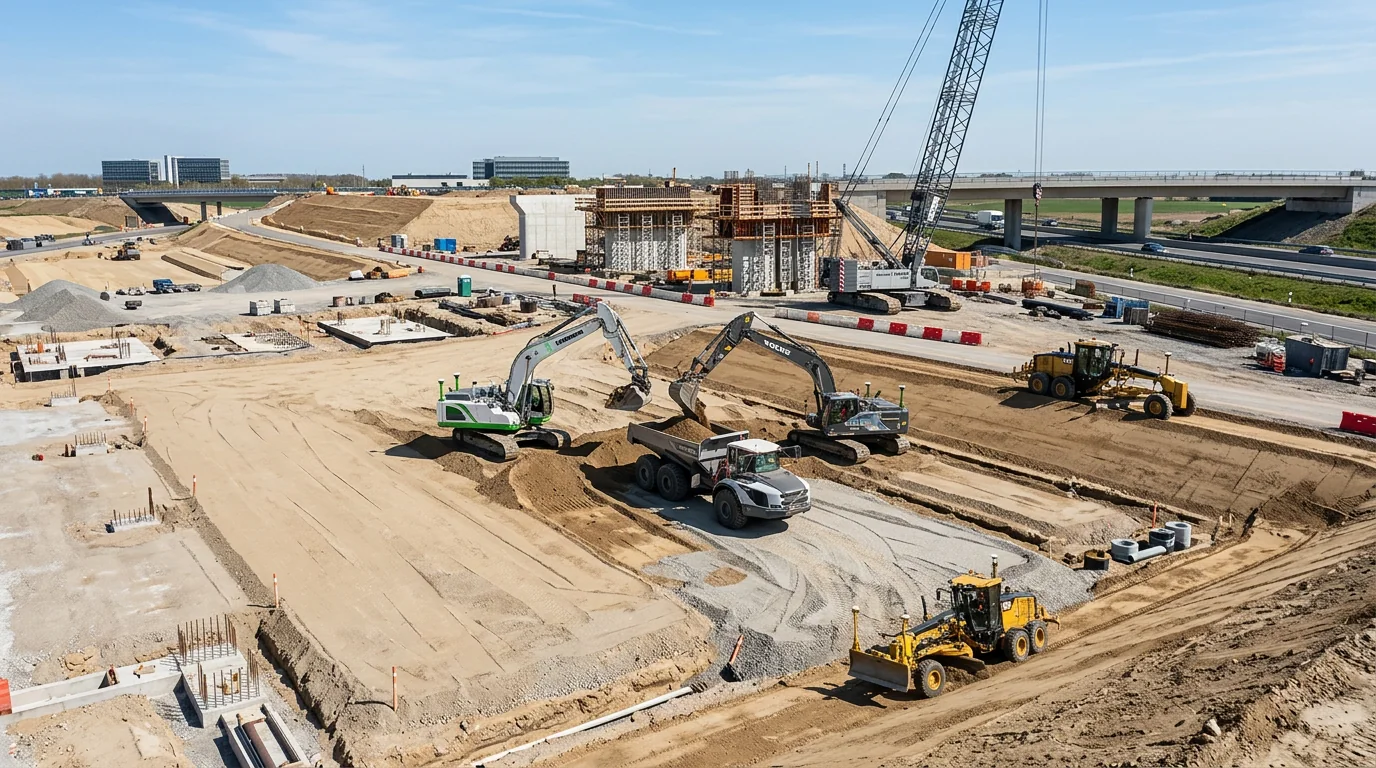

株式会社ティアフォーと株式会社小松製作所(コマツ)は2026年11月13日、採石現場および土木現場向けダンプトラックの自動運転システムの共同開発を開始し、2027年に日本国内と北米の現場への導入を目指すと発表しました。両社はコマツ子会社の株式会社EARTHBRAINが開発する管制システムとの連携も進め、最大積載質量93.9トンを含む3機種を対象に積み込み、運搬、排土の各作業に対応する自動運転システムの開発と検証に取り組みます。
ダンプ3機種を対象とした自動運転共同開発の全容
今回の共同開発は、土木工事や採石現場で稼働する大型ダンプトラックを対象に、実際の現場オペレーションに対応した自動運転システムを構築する取り組みです。オープンソースの自動運転ソフトウェア「Autoware」を主導するティアフォーのソフトウェア技術と、コマツが培ってきた建設機械の車体設計・制御技術を融合させています。
自動運転化の対象となる3機種と基本仕様
自動化の対象機種には、現場の規模や運搬路の条件に応じて使い分けられるリジッドダンプトラック2機種とアーティキュレートダンプトラック1機種の計3機種が選定されています。
| 機種名 | 車両タイプ | 最大積載質量 | 主な想定稼働環境 |
|---|---|---|---|
| HD785 | リジッドダンプトラック | 93.9トン | 大規模採石場、大規模造成土工 |
| HD605 | リジッドダンプトラック | 64.1トン | 中大規模土木工事、砕石現場 |
| HM400/460 | アーティキュレートダンプトラック | 42トン | 不整地、軟弱地盤、屈曲した運搬路 |
リジッドダンプトラック「HD785」および「HD605」は、強固な足回りと大容量の積載能力を持ち、整備された専用運搬路を高速かつ連続して走行する現場に適しています。一方のアーティキュレートダンプトラック「HM400/460」は、屈曲した車体構造により悪路や急勾配に対する走破性が高く、造成初期の未整備な土木現場や狭小な運搬路で威力を発揮します。
協業の体制と開発スケジュールの推移
3社は2025年9月から実用化に向けた協業を進めており、実機を用いた実証試験を重ねながら開発を進めています。
| 年月 | 開発・協業の進捗 | 実施内容 |
|---|---|---|
| 2025年9月 | 3社協業開始 | ティアフォー、コマツ、EARTHBRAINによる建機自動運転化の共同検討着手 |
| 2026年11月13日 | 共同開発の正式発表 | 対象3機種(HD785、HD605、HM400/460)の自動運転システム開発を公表 |
| 2027年中(予定) | 実現場への導入 | 日本国内および北米の採石・土木現場へ自動運転ダンプトラックを投入 |
本共同開発では、車両が単独で自律走行するだけにとどまらず、油圧ショベル等による土砂の積み込み、運搬路の走行、指定排土場所でのダンプアップという土工サイクル全体を完結させる制御アルゴリズムを構築します。
車両単体制御とEARTHBRAIN管制システムの統合
本取り組みの特徴は、自律走行ソフトウェアと現場全体のフリートマネジメント(運行管理)を直結させている点にあります。
コマツの子会社であるEARTHBRAINが開発する運行管理プラットフォームは、ドローン測量データや3次元設計データ、現場内で稼働する複数車両の位置情報をリアルタイムに同期します。この管制システムが運搬ルートの交通流制御や待機場所の割り当てを自動指示し、ティアフォーの自動運転ソフトウェアが車載センサーやドライブ・バイ・ワイヤ技術を介して車体をミリ単位で制御します。
鉱山現場では、コマツが無人ダンプトラック運行システム(Autonomous Haulage System:AHS)を2008年から商用化し、2026年には世界累計導入台数が1,000台に達しています。AHSの実績では、積込・運搬作業において15%以上のコスト削減や、急加減速の排除によるタイヤ寿命40%改善といった定量効果が確認されています。今回の共同開発は、この鉱山向け超大型ダンプ(290トン積載の930E等)で培われた群管理の思想を、国内や北米の一般土木・採石場向けの中型・大型ダンプへと適応させる位置づけを持ちます。
参考記事: コマツ ICT建機 (intelligent Machine Control)とは?自動油圧制御で施工精度を高める特徴を解説
参考記事: Smart Construction Dashboardとは?3次元点群や施工履歴の統合で土工進捗を可視化する特徴と活用法
建設業界の主要プレイヤーに及ぼす影響
ダンプトラック3機種の自動運転化と管制システムの連携は、元請けゼネコンの施工計画から建機調達ルート、現場管理者の業務体制に至るまで具体的な変化をもたらします。
元請けゼネコン:大規模土工における自動化施工の実装加速
大規模造成工事やダム工事、道路改良工事を手がける元請けゼネコンにとって、土砂運搬の自動化は現場施工体制の編成を根本から変える要素となります。
これまで大林組が大川浜工区などで実証してきたように、複数機種を連携させた盛土土工の自動化において最大のボトルネックとなっていたのは、連続走行を要するダンプトラックのオペレーター確保と運行管理の工数でした。最大積載質量93.9トンのHD785や42トンのHM400/460が自動走行できるようになることで、土砂運搬のサイクルタイムが均一化し、気象条件や作業員の交代時間に左右されない施工計画を立案できます。
また、国土交通省が推進する「i-Construction 2.0」では、2040年度までに現場作業員を少なくとも3割削減(生産性を1.5倍向上)させる目標が設定されています。直轄土木工事の総合評価落札方式において、自動化ダンプの導入実績や管制連携の実装能力は、技術提案書における有力な差別化要素になります。
参考記事: 大林組JVが能登国道249号で4機種連携|1km盛土土工を自動化
建機メーカー・レンタル企業:オープンソフトウェア連携による汎用化
建機メーカーやレンタル会社においては、建機本体のハードウェア供給から、ソフトウェアと通信を組み合わせた「自動化フリートパッケージ」の提供へのシフトが進みます。
従来、建機の自動化はメーカー独自の専用クローズドシステムで開発される傾向があり、導入コストの高さが一般現場への普及を阻む要因となっていました。オープンソースソフトウェアを強みとするティアフォーが参画したことで、特定の専用機にとどまらない汎用的な自動運転インターフェースの標準化が進みます。
建機レンタル会社は、車両本体の貸出だけでなく、EARTHBRAINの管制システムと連携した通信機器やRTK-GNSS基地局、運行管理設定を一体化したサービス商品を取りそろえる必要が生じます。現場でのトラブル発生時に通信ログや自律走行ログを遠隔解析し、ダウンタイムを最小化する保守サポート体制がレンタル事業者の新たな収益源となります。
参考記事: 国総研が遠隔施工実験に2000万円、異業種人材の建機操縦参入を促す
現場監督・施工管理者:常駐監視から遠隔デジタル管制への業務刷新
施工管理者の実務は、重機の周囲に立ち会って合図を送る対面誘導や紙の運行伝票集計から、管制モニターを通じたデジタル運行管理へと移行します。
ダンプトラックの運搬路では、接触事故防止のための監視員配置やすれ違い待機スペースの目視管理に多くの人手を要していました。自動運転車両と管制システムの連動により、進入規制や離合制御がプログラム側で自動処理されるため、現場監督は事務所内のモニター上で運行ステータスを監視する体制へ移行できます。
運搬土量やサイクルタイムのデータもクラウド経由でリアルタイム集計されるため、日報作成や出来高検査にかかる事務作業が合理化されます。施工管理者は現場巡回に費やしていた時間を、3次元設計データと施工履歴の照合や工程調整といった高付加価値業務へ振り分けることが可能になります。
参考記事: 鹿島建設、三笠ぽんべつダムで誤差±5cmの自動測量を導入し盛土を3D管理
ConShiftの視点:単体自動化から「群管理プラットフォーム」への構造転換
今回のティアフォーとコマツの共同開発が示す業界構造の転換点は、建機単体の自律化競争が終わり、管制システムと統合された「群管理・フリートマネジメント」としてのフィジカルAI実装フェーズへ入った点にあります。
油圧ショベルの刃先を自動制御するマシンコントロールや、特定ルートを往復する無人ダンプの走行実験はすでに各地で成果を上げています。しかし、一般の土工現場では複数台のダンプが積込場所と排土場所を絶え間なく巡回し、ショベルの掘削ペースに合わせて配車台数を調整しなければ手待ち時間が発生します。単に「走る・止まる」ができる自動ダンプを現場に置くだけでは全体の生産性は向上せず、現場全体の地形変化と各重機の動態をリアルタイムに計算して最適ルートを割り振る上位管制システムが不可欠でした。
オープンソースソフトウェアの開発コミュニティを率いるティアフォーの認知判断ロジックと、コマツが鉱山AHSで実証した過酷環境下での車体制御、そしてEARTHBRAINが持つ施工現場全体のデジタルツインプラットフォームが結合したことは、自動化の単位が「機械」から「現場オペレーション」へ移行したことを裏付けています。
2027年に国内および北米で導入を目指す「HD785」「HD605」「HM400/460」の現場導入は、土木工事の工程設計そのものを変えます。施工管理実務においては、土砂運搬をオペレーターの手配数で計算する従来の手法から、管制システムが指示する自動運転ダンプの稼働スケジュールを軸に日々の出来高を管理するプロセスへと切り替わります。
出典: BUILT
出典: prtimes.jp
出典: komatsu.jp
出典: mlit.go.jp