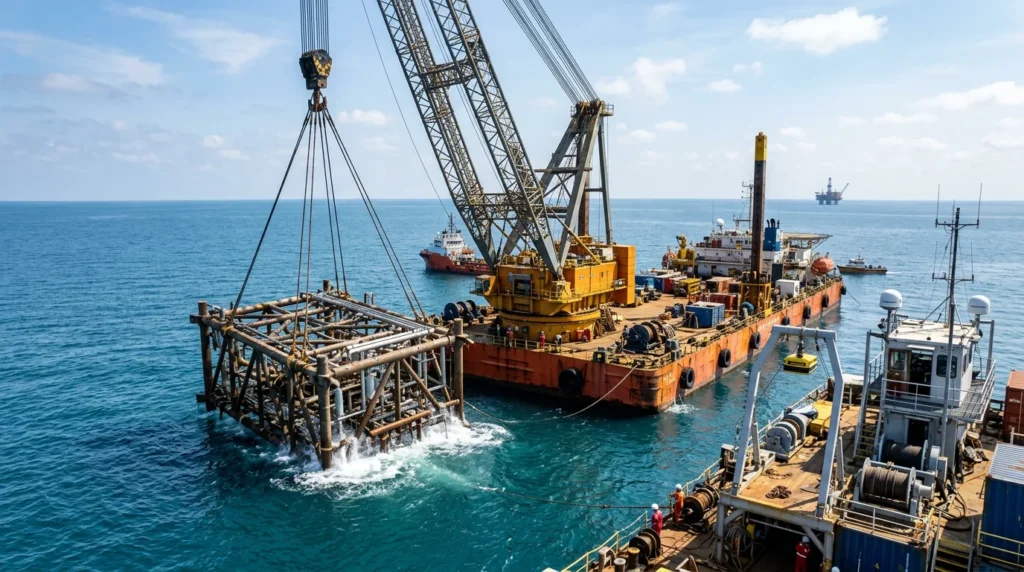
熊谷組は不動テトラ、高橋秋和建設と共同で、デジタルツイン技術を活用して海底構造物を誤差20センチ未満で精密に設置誘導する実証試験に成功したと2026年9月25日に発表しました。陸上から1,800メートル離れた沖合の水深15メートル海域において、音響測位と衛星測位を統合した独自システムにより、目視が不可能な水中構造物の位置をリアルタイムに画面上へ再現して検証されました。
水深15m実海域における「AquaMarionette」実証の全貌
海洋土木工事において、潮流や濁度により視界が制限される海中での構造物据付は、従来は潜水士の目視確認や連絡用無線に依存する工程が多く、作業効率や安全性の確保が課題となっていました。今回の実証試験では、水上台船の動揺や海中環境の変化に対応しながら、海底構造物を狙った座標へ正確に着底させる誘導技術の有効性が検証されました。
実証試験の概要と技術的特徴
実証試験は、熊谷組が開発した高精度水中測位システム「AquaMarionette(アクアマリオネット)」と、不動テトラおよび高橋秋和建設が考案した水中据付手法を統合して実施されました。実証海域および使用機材の構成は以下の通りです。
| 項目 | 実証条件・仕様 |
|---|---|
| 実証場所 | 陸上から1,800m離れた沖合(水深15m) |
| 使用作業船 | クレーン付台船(寸法:16.5m×35m) |
| 対象構造物 | 模擬フレーム構造体(寸法:3m×6m) |
| 計測精度 | 水中絶対位置座標の誤差20cm未満(十数cmレベル) |
| 測位統合技術 | GNSS(台船位置)+SONAR(音波伝播距離) |
| 環境適応機能 | 水温・塩分濃度に応じた音速自動補正アルゴリズム |
AquaMarionetteは、波浪や潮流によって絶えず動揺する水上台船の位置と姿勢をGNSS(衛星測位)で計測し、同時に台船側と水中構造物(または重機)に配置したSONARセンサー間の音波伝播距離を計測します。これらのデータをリアルタイムで統合処理することにより、水中の絶対座標を連続的に算出する仕組みです。
水中の音速は水温や塩分濃度によって常に変化し、従来の音響測位では事前計測の手間や計測誤差の要因となっていました。本システムでは独自の自動補正アルゴリズムを組み込むことで、事前の音速計測作業を不要とし、構造物周辺や水深変化に伴う超音波の多重反射(マルチパス)の影響を抑制して安定した計測精度を担保しています。
実証では、水深15メートルの海底に着底させた模擬構造物の座標を取得後、クレーン操作によって一度吊り上げ、取得した座標を目標に再着底させる「再現着底」が試みられました。その結果、デジタルツインとして3D表示された画面を見ながらのクレーン誘導により、十数センチレベルの誤差範囲内で正確に着底させることに成功しました。
AquaMarionette開発の経緯と実証の時系列
熊谷組は近年、海洋インフラ工事の遠隔化や自動化を目指し、水中測位技術の研究開発を段階的に進めてきました。本実証に至る開発経緯は下表の通りです。
| 年月日 | 開発・実証内容 | 連携企業・支援枠組み |
|---|---|---|
| 2024年9月13日 | ダブルドーナツ・スパー型浮体式風力発電システムの研究開発がNEDO次世代技術開発に採択 | 佐賀大学、横浜国立大学、長大、熊谷組 |
| 2025年3月13日 | 水中バックホウの遠隔操作化に伴う水槽内測位・遠隔施工制御の実証試験を実施 | 極東建設、熊谷組 |
| 2026年7月27日 | 水深32m海域でAquaMarionetteを用いた誤差数cm精度の座標計測とフレーム遠隔接合に成功 | NEDO委託業務、熊谷組 |
| 2026年9月25日 | 沖合1,800m・水深15m海域で海底構造物設置誘導システムの再現着底実証に成功 | 熊谷組、不動テトラ、高橋秋和建設 |
参考記事: NEDOが浮体式洋上風力5件採択|大手3社参画で施工技術革新へ
海洋土木工事の各プレイヤーに生じる実務インパクト
水中施工のデジタルツイン化と20センチ未満の高精度誘導技術の確立は、海洋工事に携わる施工関係者の業務プロセスに直接的な影響を及ぼします。
元請けゼネコン:洋上風力・港湾インフラ受注における技術優位性の確立
港湾の岸壁整備や防波堤工事、さらには今後案件増加が見込まれる洋上風力発電設備の基礎設置工事において、海中施工の精度と工期短縮は入札時の重要評価項目となります。従来、海底への部材据付は海象条件に左右されやすく、潜水作業が可能な時間帯に工程が制約されていました。
本システムを活用することで、潜水作業の待機時間を削減し、クレーン台船からの誘導のみで高精度な据付工程を完結させることが可能になります。施工サイクルの短縮による作業船チャーター費用の圧縮と工期遵守能力は、大型海洋インフラプロジェクトにおける元請けの競争力に直結します。
職人・技能労働者:潜水リスクの低減とオペレーションの数値化
潜水士は、冷水・深海・潮流といった過酷な環境下での手探り作業から解放され、目視が困難な大深度海域での危険作業リスクが大幅に低減します。専門技能を持つ潜水士は、高リスクな据付誘導作業から、最終確認や特殊な点検作業へと集中することが可能になります。
クレーンオペレーターにとっては、水中の状況が3Dモデル上でリアルタイムに表示されるため、無線による口頭指示頼みのブラインド操作から、画面上の目標座標と現在位置の差分を確認しながら操作する「視覚化されたオペレーション」へと移行します。操作の迷いや据付位置の微調整にかかる時間が削減され、操作者の経験年数による据付精度のばらつきが抑えられます。
現場監督・施工管理者:海中施工のリアルタイム品質管理と出来形データ化
施工管理者にとって最大の恩恵は、濁水や波浪で不可視だった海中の施工プロセスが、3Dデジタルデータとして常時把握・記録できるようになる点です。従来は施工後に潜水士やソナー探査船を用いて確認していた着底位置や姿勢の計測が、据付と同時にリアルタイムで完了します。
取得された絶対座標データはそのまま施工履歴として保存されるため、発注者に対する出来形管理図書や報告資料の作成が省力化されます。手戻り工事の発生リスクを抑えつつ、発注者に対して定量的かつ客観的な施工精度を即座に提示できる体制が整います。
参考記事: i-Constructionとは?建設DXを推進する3つの柱と導入のメリットをわかりやすく解説
ConShiftの視点:大深度・EEZ展開へ向けた水中施工の自律化ロードマップ
国土交通省が打ち出した「i-Construction 2.0」では、建設現場のオートメーション化により2040年度までに現場の省人化を少なくとも3割向上させることが掲げられています。土工を中心とする陸上工事ではICT建機や自律施工の導入が進んでいますが、海洋・水中土木分野は環境の過酷さと電波減衰の壁により、デジタル化が最も遅れていた領域の一つです。
今回の熊谷組、不動テトラ、高橋秋和建設による実証は、GNSSと音響測位、さらに音速補正アルゴリズムを組み合わせることで、「海中の見えない空間」を陸上工事と同等の3D座標空間へと変換できることを証明しました。水深15メートルでの20センチ未満の測位精度、先行する水深32メートルでの数センチ精度の接合実績は、今後の海洋土木における自動化・遠隔化の基盤となる数値水準です。
今後、排他的経済水域(EEZ)への洋上風力発電の展開が進むにつれて、施工水深は50メートルから100メートルを超える深海域へとシフトしていきます。人間が潜水して作業できない環境下では、本システムのような絶対位置計測技術と、遠隔操作式水中重機(ROV)や自動化クレーンの連動が不可欠になります。水中測位データを重機の制御システムへ直接フィードバックし、目標座標へ半自律的に構造物を誘導・固定する技術開発が、海洋施工の省人化における次の焦点となります。
参考記事: BIM/CIMとは?原則義務化の運用ルールと実務での導入メリット・導入ステップを解説
まとめ:海洋工事のデジタルツイン実装に向けた現場のアクション
目視できない海中施工をデジタルツインで可視化し、十数センチ単位で制御する技術は、実証段階から実現場への導入フェーズに入りつつあります。海洋インフラ工事に携わる企業が実務へ落とし込むためには、以下のステップを意識することが推奨されます。
- 水中構造物の3Dモデル化と座標管理体制の整備
設計段階からBIM/CIMモデルを作成し、構造物の各接合部や着底基準点の絶対座標データを事前に一元管理しておく。
- 測位データと重機オペレーションの連携検討
測位システムを導入するだけでなく、クレーンや作業船のオペレーターが誘導画面を直感的に活用できるよう、施工手順書や合図系統をデジタルツイン表示に即した運用へと見直す。
- 発注者協議における非潜水・省人化工法の提案
港湾・洋上風力工事の施工計画策定において、音響測位とデジタルツインを用いた可視化技術を前提に組み込み、安全性向上と工期短縮を訴求した技術提案を準備する。
出典: BUILT
出典: 熊谷組 プレスリリース(2026年9月25日)
出典: 熊谷組 プレスリリース(2026年7月27日)
出典: 国土交通省 報道発表資料(2024年4月16日)