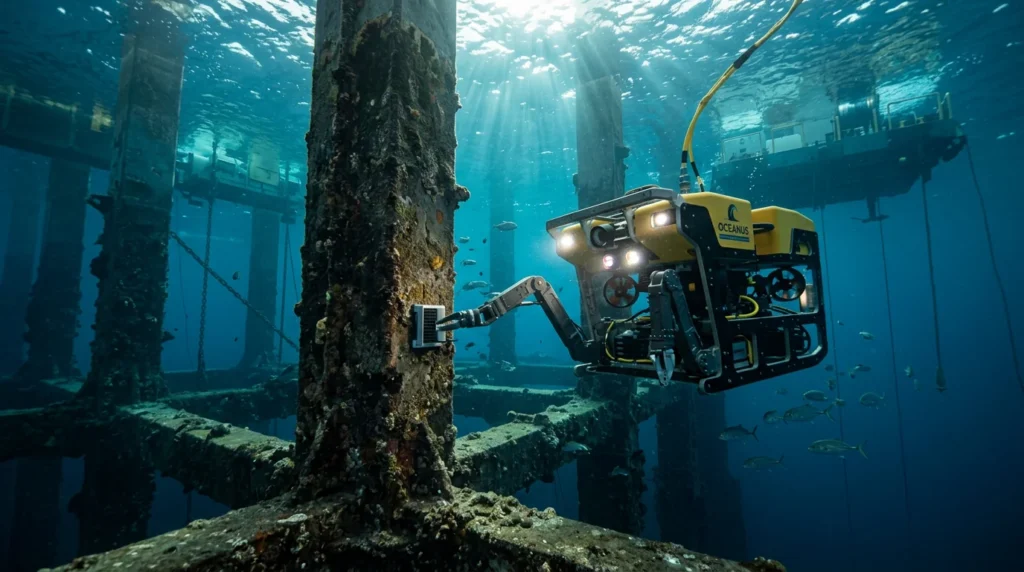
国土交通省は、海洋ドローンの社会実装および市場形成に向けた工程表(ロードマップ)を2026年度内に策定する方針を明らかにしました。2040年を最終目標に設定し、海洋インフラの修繕作業などを無人かつ自律的に遂行する体制の構築を目指します。
国土交通省が策定を進める海洋ドローン工程表と開発スケジュール
国土交通省は産学官協議会での議論を経て、海洋ドローンの普及プロセスを段階的に進めるためのロードマップを取りまとめます。本施策は2026年3月に策定された「次世代海洋モビリティビジョン」を具体化するものであり、海中や海上におけるデータ収集と作業の自動化を推進する国家戦略です。
2040年に向けた5年刻みの実装マイルストーン
ロードマップでは、5年ごとに到達すべき業務範囲と技術水準が明確化されます。初期段階での点検調査から、最終的な自律修繕へと移行する計画です。
| 時期 | 目標フェーズ | 主な対象用途・作業範囲 |
|---|---|---|
| 2030年まで | 点検・調査の普及 | 港湾・長距離管路のインフラ点検、洋上風力発電の立地・海況調査 |
| 2035年まで | 作業領域の拡大 | 設備の定期保守、資機材の洋上物流、沿岸・港湾の警備監視 |
| 2040年まで | 完全自律作業の実装 | 水中構造物・インフラ修繕の自動化、複数機の遠隔・自律群制御運用 |
2030年までは目視点検や計測データの収集といった非破壊検査を中心に導入が進められます。2035年以降はマニピュレーターなどを用いた軽作業や物流へと用途が広がり、2040年には人手を介さない完全自律型の修繕作業を確立する構想です。
「市場拡大」「運用基盤」「技術開発」の3軸で進む施策
実用化に向けては、機体開発だけでなく運用環境の整備と制度設計が並行して進められます。
1つ目の軸である「市場拡大」では、活用事例ごとのビジネスモデルの変遷を整理し、民間事業者が参入しやすい収益構造を提示します。
2つ目の軸である「運用基盤」では、海洋ドローンの安全な航行を支援するインフラと法制度を整備します。具体的には、実証フィールドの選定、水中での位置測位を可能にする音響灯台の設置、自動給電を可能にする充電・ドッキングステーションの配備が含まれます。さらに、船舶交通との調和を図る専用法規制の検討や、操縦・運行管理を担う専門人材の育成指針も策定されます。
3つ目の軸である「技術開発」では、2040年を見据えた長距離・長時間航行技術の確立とともに、1人のオペレーターが複数の機体を自動・遠隔で制御する群運用システムの開発が進められます。
参考記事: 熊谷組ら3社、水深15mの海底構造物を誤差20cm未満で精密着底
海洋土木関係者と建設サプライチェーンに生じる影響
海洋ドローンの自律化と運用インフラの整備は、洋上工事を手掛ける元請けゼネコンから潜水作業を請け負う専門工事業者まで、各プレイヤーの調達・施工プロセスに直接影響を及ぼします。
元請けゼネコン:洋上風力や港湾工事での施工管理モデルの変革
洋上風力発電や港湾施設の建設・維持管理において、潜水作業員の手作業に依存していた海中確認プロセスが海洋ドローンへ置き換わります。これにより、波浪や潮流による作業中止(待機時間)を削減でき、作業船のチャーター費用を含めた施工コストの圧縮が可能になります。
また、ドローンが取得した水中測位データや高精細映像が陸上事務所へリアルタイムに伝送されることで、施工管理者は現場へ赴くことなく出来形管理や点検調書の作成を完了できるようになります。遠隔データ連携を前提とした入札案件の増加に対応するため、独自のデータ収集基盤を持つ企業が受注競争で優位に立ちます。
建機メーカー・レンタル業者:水中ロボティクスと運用機器市場への参入
従来の陸上建機を中心としたレンタル・製造事業に加え、遠隔操作型無人探査機(ROV)や自律型無人潜水機(AUV)、さらには海上ドッキングステーションといった機器群が新たな商材となります。
過酷な塩害環境に耐える耐久性や、海中での給電・音響通信モジュールの規格化が求められます。単に機体を貸し出すだけでなく、音響灯台を用いた水中測位ネットワークの設置支援や、バッテリー交換・保守点検をパッケージ化した運用サポートサービスの展開が新たな収益源になります。
職人・技能労働者:潜水作業の安全化とデータオペレーターへの役割転換
冷水や高水圧、潮流の危険にさらされていた潜水士の業務内容が大きく変化します。長時間の目視点検や重量物の誘導作業から解放され、母船や陸上オペレーションルームからの遠隔操縦、あるいはドローンが取得したソナー画像の解析業務へと役割が移行します。
危険作業が減少する一方で、音響測位システムやロボットアームの操作、海中3D点群データのハンドリングといった高度なデジタルスキルが求められるようになります。
参考記事: NEDOが浮体式洋上風力5件採択|大手3社参画で施工技術革新へ
参考記事: 建設RX・施工ロボットとは?設立背景や主要技術・現場での活用メリットを解説
ConShiftの視点:大深度・EEZ展開を見据えた海中データ標準化の必然性
国土交通省が掲げる「次世代海洋モビリティビジョン」および2040年の完全自律作業マイルストーンは、排他的経済水域(EEZ)における浮体式洋上風力発電の本格展開と不可分です。水深50メートルから100メートルを超える大深度海域では物理的に潜水士が作業できないため、アンカーチェーンの点検や海底ケーブルの補修は自律型モビリティ以外に手段が存在しません。
この移行過程で極めて重要になるのが、海中空間における位置情報と3D形状データの業界標準化です。陸上工事ではGNSSを活用した情報化施工が確立されていますが、電波が届かない海中では音響測位やSLAM技術を統合した独自の座標管理が不可欠となります。すでに民間では、GNSSとソナーを組み合わせて水深15メートルの海底構造物を誤差20センチ未満で着底誘導する技術などが実用化段階に入っています。
工程表に盛り込まれる音響灯台やドッキングステーションの整備にあたっては、各ゼネコンやメーカーが独自仕様を囲い込むのではなく、共通の通信プロトコルとデータインターフェースを策定することが社会実装を早める鍵となります。海上・沿岸・陸上のデータをシームレスに連携させる運用基盤をいち早く抑えた企業が、2030年代以降の海洋インフラ市場を掌握することになります。
まとめ
海洋ドローンの完全自律作業に向けたロードマップ策定により、海洋土木における調査・保守業務の自動化スケジュールが明文化されました。
明日から意識すべき実務対応は以下の通りです。
- 港湾・洋上風力案件の点検工程において、自律型モビリティの適用可能性を検証し、外注依存から自社データ活用への体制整備を検討する。
- 音響測位やドッキングステーションなど、国交省が進める運用インフラの標準化動向を継続監視し、機材選定の基準を設定する。
- 潜水士をはじめとする技能労働者に対し、水中遠隔操作や3D計測データ処理のリスキリング機会を設計する。
出典: 建設通信新聞Digital