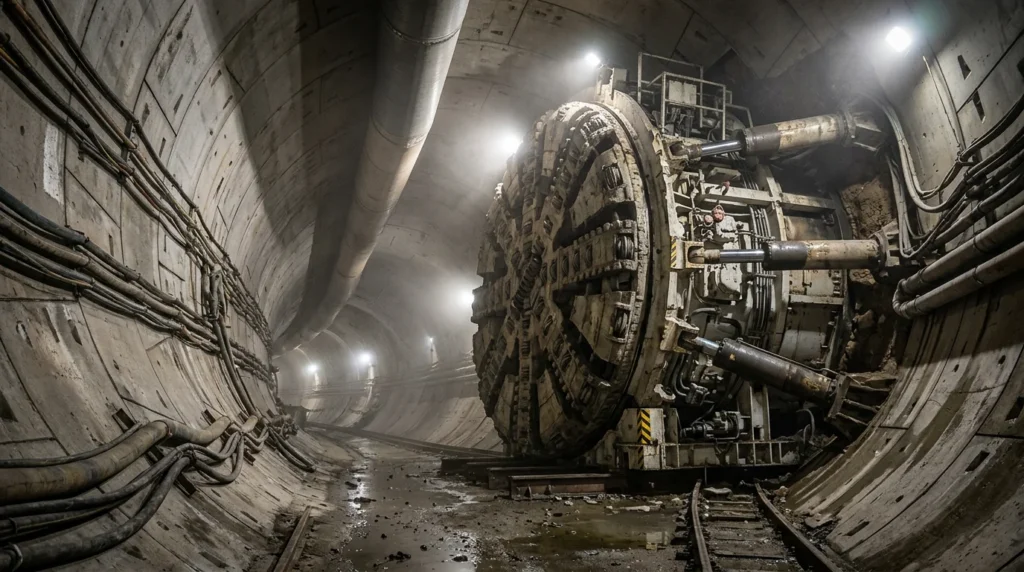
大成建設は、トンネル掘削に用いる1,400トン級のシールドマシンにおいて、人工知能(AI)による自動運転技術を確立した。東京都品川区で2022年から2024年にかけて実施された雨水排水路整備工事などの実現場で改良を重ね、掘進時の制御誤差を2ミリ未満に抑える高精度な自律制御を実現している。
1,400トン級シールドマシンを誤差2ミリ未満で制御するAI自動運転の実態
地下インフラを非開削で構築するシールドトンネル工事において、掘削機の姿勢制御は極めて高度な技能を要する工程である。大成建設が開発した自律掘進制御システムは、現場実証を経て熟練運転士の操作精度を上回る実績を記録した。
地中掘削における方向制御の難度と従来の操作限界
シールド工法は、円筒形のシールドマシン前面にあるカッターヘッドで土砂を切削し、後方でセグメントを組み立てながら前進する。計画線形通りにマシンを前進させるためには、円周状に配置された推進ジャッキの推力バランスをミリ単位で微調整し続けなければならない。
地中の土質や硬度は数メートル進むだけでも激しく変化する。粘土層から砂礫層への移行部や硬軟が混在する互層に斜めに進入した場合、カッターヘッドにかかる反力が偏り、機体が意図しない方向へ逸脱しようとする。これまでは熟練運転士が計器の数値変化や機械の微小な振動を捉え、長年の勘と経験に頼って推進ジャッキのバルブを操作していた。
しかし、土圧や水圧が絶えず変動する大深度地下において、人間が24時間連続してミリ単位の姿勢修正を継続することには限界がある。操作の遅れや推力配分の偏りが生じると、トンネルの蛇行を招くだけでなく、組み立てたセグメントへ偏荷重がかかり、部材のひび割れや漏水トラブルを引き起こすリスクが存在していた。
参考記事: シールド工法とは?土圧式・泥水式の選び方から標準手順・最新DX技術まで解説
品川区の雨水排水路整備工事での試行錯誤と精度向上
今回実証された自動運転技術は、最初から順調に機能したわけではない。初期に開発されたシステムを実現場へ持ち込んだ際には、「このままじゃちょっとできない」と現場技術者から判断され、導入を見送らざるを得ない局面を経験した。机上のシミュレーションでは成立していたアルゴリズムが、実際の土圧変動や機体の慣性質量に対応しきれず、計画線形からの乖離を抑え込めなかったためである。
転機となったのは、2022年から2024年にかけて東京都品川区で施工された雨水排水路整備工事の現場である。都市部の過密な地下空間では、近接する地下埋設物や既設構造物を回避するため、極めて精密な線形管理が義務付けられる。大成建設の土木技術部は、この現場で取得されたリアルタイムの掘進データ、推進ジャッキ圧力、地盤反力の相関関係を再解析し、AI制御モデルの推論ロジックを抜本的に改善した。
試行錯誤を重ねた結果、システムは地盤変化に対する機体の微小な挙動変化を即座に先読みし、最適な推力分布をミリ秒単位で割り出す制御能力を獲得した。その結果、1,400トン級という巨大な機体でありながら、掘進誤差を2ミリ未満に抑え込む自律走行を達成した。
大成建設のシールド自動化における技術諸元と開発の歩み
大成建設は、シールド工事の自律化に向けた要素技術開発を多角的に進めてきた。中断面の都市型インフラから外径11メートルを超える大断面トンネルまで、適用対象を段階的に拡大している。
| 項目 | 詳細内容・実績値 |
|---|---|
| 開発主体 | 大成建設株式会社(土木技術部) |
| 対象重機 | 1,400トン級シールドマシン |
| 主要実証現場 | 東京都品川区 雨水排水路整備工事(2022年〜2024年施工)など |
| 達成精度 | 掘進時の制御誤差「2ミリ未満」(熟練運転士の操作精度を凌駕) |
| 制御対象 | 推進ジャッキ推力配分、力点位置、機体姿勢(ピッチング・ローリング・偏角) |
| 適用範囲 | 中小断面から外径11m超の大断面シールドまで対応可能 |
同社は2026年7月にも、過去20現場・延べ約3万3,000メートルに及ぶ施工実績データを学習させた方向制御AIを開発し、国土交通省九州地方整備局発注の鹿児島東西道路シールド工事(外径11.34メートル)において到達誤差3ミリ以内の高精度制御を実証している。今回の品川区の現場を起点とする1,400トン級マシンの自動運転成功は、都市部の複雑な土質条件下でもAIが熟練工を凌駕する精度を安定して発揮できることを決定づけた。
参考記事: 大成建設とエイシング、直径11mシールド機の自動運転で誤差3mm以内を達成
建設業界の各プレイヤーに及ぶ実務インパクト
巨大重機の自律制御が実施工レベルで成立したことは、元請けゼネコンの施工管理体制、建機メーカーの開発戦略、現場技能労働者の業務内容に対して直接的な変化をもたらす。
ゼネコン(元請け):暗黙知の形式知化による施工品質の平準化と受注競争力
元請けゼネコンにとって、シールド工事の成否を熟練オペレーター個人の技量に依存する体制からの脱却は、事業リスクの低減に直結する。シールド工事は24時間体制で昼夜連続稼働することが多く、交代する運転士の経験値の差によって掘進精度や日進量にばらつきが生じることが常態化していた。
熟練工の判断基準をアルゴリズムとして形式知化し、誤差2ミリ未満で追従する自動運転技術を確立したことで、どのシフトにおいても均一な施工品質が担保される。線形逸脱に伴う手戻り工事やセグメント損傷のリスクが排除され、工期遅延の抑制と原価管理の精度向上が実現する。
国土交通省が推進する「i-Construction 2.0」では、直轄土木工事における省人化技術の導入が総合評価落札方式で高く配点される傾向にある。大林組の「OGENTS」や前田建設工業の「切羽圧制御支援システム」などゼネコン各社が技術実証を急ぐ中、実現場で誤差2ミリ未満を叩き出した大成建設の実績は、大深度地下インフラ工事の技術提案において競合他社に対する明確な差別化要素となる。
参考記事: 大林組がシールド全6技術の実証完了|施工体制の40〜50%省人化へ
建機メーカー・レンタル業者:ハード単体供給から統合制御スマート建機へのシフト
シールドマシンを製造する重機メーカーや各種センサーを供給する周辺事業者にとっては、機械装置の単体納入から制御ソフトウェアを統合したプラットフォーム提供への業態転換が求められる。
従来のシールドマシン製造では、高出力の油圧ジャッキや耐摩耗性に優れたカッタービットといったハードウェアの堅牢性が主要な競争軸であった。しかし、AIによる自動運転が標準仕様となる環境下では、機体各部に配置された圧力センサー、ストロークセンサー、ジャイロスコープのデータをミリ秒単位で制御コントローラーへ受け渡すリアルタイム通信インターフェースの設計が不可欠となる。
建機メーカー各社は、ゼネコンが開発する独自のAI制御アルゴリズムを容易に実装できるオープンアーキテクチャの採用や、レトロフィット可能なアクチュエーターユニットの供給など、ソフトウェアとの親和性を高めた製品開発へリソースをシフトさせている。
職人・技能労働者:マシン直接操作からシステム遠隔監視への職能転換
現場でシールドマシンを操縦してきた運転士の役割は、操作レバーを握り続ける物理的オペレーションから、AIの動作状態を統括するシステム監視員へと移行する。
これまで運転士が蓄積してきた「地盤反力の偏りに対するジャッキ推力の逃がし方」などの暗黙知は、AIモデルを高度化するための教師データとして再定義される。熟練工の価値が失われるのではなく、異常検知時の介入判断や特殊地盤における制御パラメータの妥当性評価といった、高次元のエンジニアリング業務へ職能がシフトしていく。
切羽近傍の過酷な坑内環境に常駐する必要性が薄れ、地上坑口の管理棟や本社オフィスに設置された遠隔監視コンソールから複数現場を同時にモニタリングする勤務形態が可能となる。これにより、拘束時間の長い地下作業環境が改善され、労働負荷の低減と安全管理体制の強化が進む。
参考記事: 前田建設工業、切羽圧の10秒先予測でシールド工事の属人化打破へ
ConShiftの視点:定型作業のロボット化から「熟練工の判断代替」への構造転換
建設分野の自動化技術は、あらかじめプログラムされた軌道上を動くコンクリート打設ロボットや定型ルートを往復する自動ダンプなど、「定型作業のロボット化」の領域から着実に進化してきた。しかし、大成建設が1,400トン級シールドマシンで実証した自動運転は、刻一刻と地質が変化する地中環境において、熟練工の勘と経験に基づく非線形な判断そのものをAIが代替した点に本質的な構造転換がある。
地盤工学的な不確実性が極めて高いトンネル工事において、機械学習モデルが人間の操作精度を上回る「誤差2ミリ未満」を達成した事実は、他の建設工種における自律化の到達基準を塗り替えた。今後は、山岳トンネルの切羽前方予測や重機土工の積込・運搬連携など、熟練技術者の感覚に委ねられていた複雑な意思決定プロセスが急速にアルゴリズム化されていく。
大成建設が品川区の雨水排水路整備工事で確立した誤差2ミリ未満のシールド自動運転技術は、地下トンネル工事の施工管理を個人の技量依存から客観的なデータ駆動型オペレーションへと移行させた。現場リーダーや施工管理者は、自社が関与する特殊地下工事において、手動運転を前提とした工程計画から、自律制御システムを基幹に据えた人員配置・品質管理体制への再設計を進める段階に入っている。